15 why robots drift without vision
一句话结论:纯惯性导航的误差不是「越走越偏一点」,而是随时间平方爆炸——加速度计一个只有 0.02 m/s² 的零偏,被积分两次,10 秒就变成 1 米;换更贵的 IMU 只能线性改善,真正的解法是让 IMU 不再「闭着眼」,也就是把另一类传感器的观测融合进来。
爆款加更,不占用正片节奏。本文为后续「卡尔曼滤波」「状态估计」「1 kHz 控制环路」埋钩子:你会先在这里看到问题有多刺眼,再去那里看到解法。配套代码:
code/imu_drift.py。
闭着眼走十步,你大概还能走直
现在做个实验:站在走廊里,闭上眼,往前走十步。你大概率不会撞墙。前庭系统、脚底压力、肌肉本体感觉一直在悄悄校准,哪怕什么都不看。
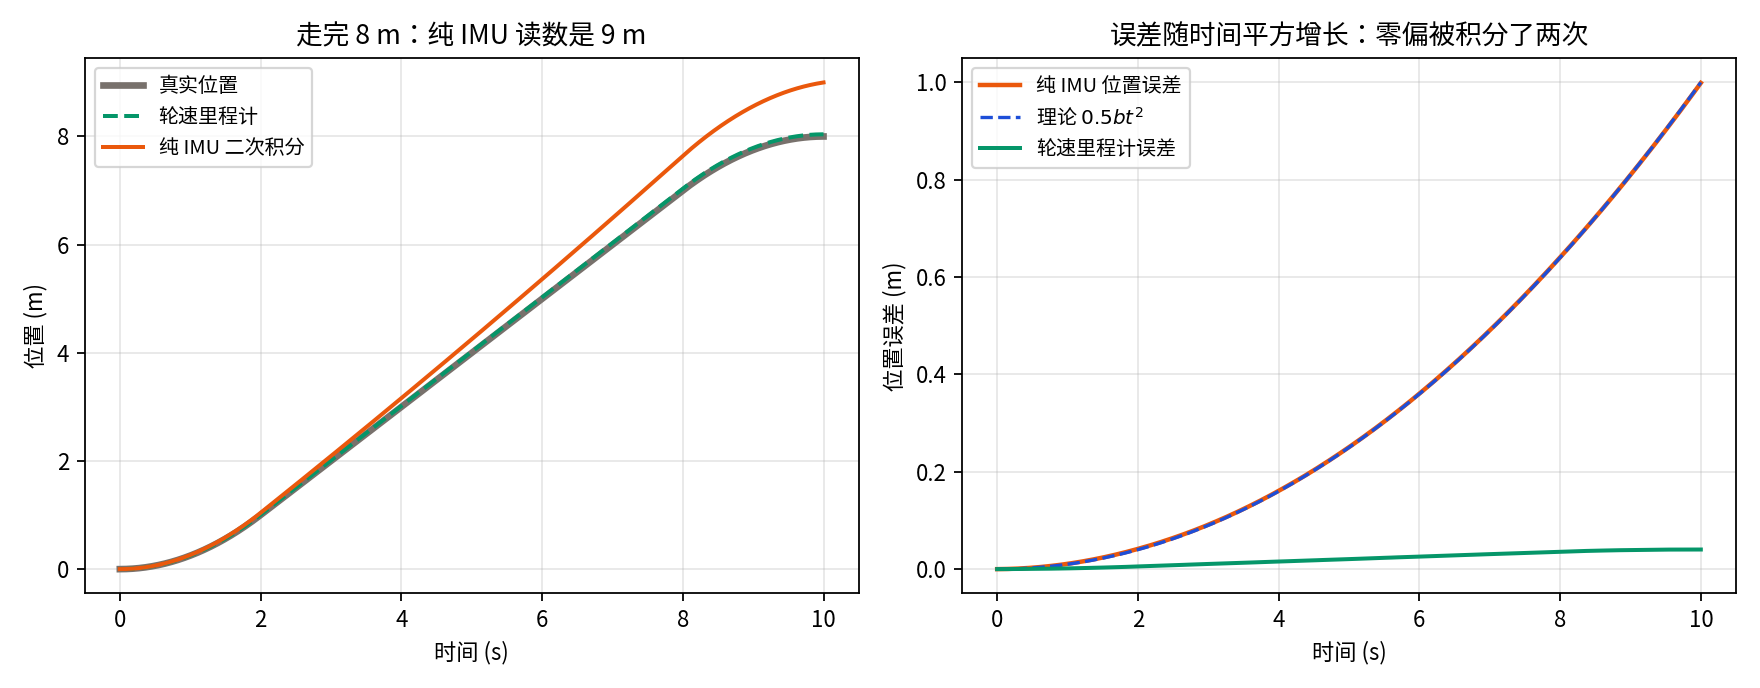
再换一个实验:把一台机器人放在走廊里,蒙上所有摄像头和激光雷达,只留一块 IMU(惯性测量单元),让它靠「感觉自己怎么加速」来推算自己走了多远。10 秒之后,真实位移 8.0000 米,它的读数是 8.9988 米——多报了将近 1 米。要是让它按这个读数去抓一个杯子,手会伸到杯子后面去。
这不是传感器坏了。这块 IMU 的零偏只有 0.02 m/s²,相当于重力加速度的千分之二,属于消费级 MEMS 的正常水平。真正的问题是:这个几乎察觉不到的小偏差,被积分了两次。
误差为什么会平方增长
IMU 里的加速度计测的是「比力」,控制器把它当成加速度 a,做两次积分得到位置:
问题在于测到的不是真值,而是 a_meas = a_true + b + n:一个恒定的零偏 b,加上随机噪声 n。零偏这一项经过两次积分变成
注意是 t²,不是 t。b = 0.02 m/s²、t = 10 s 代进去,正好 0.5 × 0.02 × 100 = 1.0000 m。本文仿真实跑的误差是 0.9988 m(噪声带来的微小偏差),理论值 1.0000 m,两者吻合到千分之一。
更硬的验证是把误差除以 t²:在 t > 0.5 s 的区间里,这个比值的均值是 0.010167,理论值 b/2 = 0.010000。一条几乎水平的线,直接确认了「二次律」。图 15-01 右图里那条橙色曲线和蓝色虚线几乎重合,说的就是这件事。
噪声那一项也没闲着:随机误差积分一次变成速度的随机游走,再积分一次变成位置的随机游走,方差随时间立方增长。零偏决定你漂多远,噪声决定你这次漂得和上次有多不一样——所以纯惯导不仅不准,还不可重复。
代码:逐句实现航迹推算
imu_drift.py 的核心函数只有六行,逐句解释:
def dead_reckon(a_meas, dt=DT, x0=0.0, v0=0.0):                # (1)
    n = len(a_meas)                                             # (2)
    x = np.empty(n)                                              # (3)
    v = np.empty(n)
    xx, vv = x0, v0                                              # (4)
    for i in range(n):
        vv = vv + a_meas[i] * dt                                 # (5)
        xx = xx + vv * dt                                        # (6)
        x[i], v[i] = xx, vv                                     # (7)
    return x, v                                                  # (8)
- (1) 接口设计:输入只有加速度序列、步长和初始状态,输出位置与速度序列。做成纯函数,是为了能拿同一份数据反复验证「改零偏会怎样」。
- (2)(3) 预分配数组:循环里不动态拼接列表,避免每次分配内存;10 秒 1 ms 步长就是 10 000 步,这个习惯在 1 kHz 环路里是必须的。
- (4) 状态初始化:
xx / vv两个标量保存当前状态,不用对象、不引依赖。 - (5) 加速度 → 速度:显式欧拉,把本步测得的加速度乘步长累加速度。零偏
b从这里第一次进入系统。 - (6) 速度 → 位置:用刚更新完的速度推进位置(半隐式欧拉),比用旧速度稳定。零偏在这里被第二次积分,于是变成
t²。 - (7) 记录:把每步状态存下来,后面画曲线、算误差、拟合
t²全靠它。 - (8) 返回:一次调用同时给出位置与速度,误差分析不用再算一遍。
它能实现什么功能:把一串加速度读数还原成「我以为自己走了多远」,是惯导流水线里最基础、也最诚实的一环——它没有任何校正,所以把传感器最原始的缺陷原样暴露出来。
为什么这样写(编写目的):这段代码的目的是演示误差怎么产生,不是做工程级惯导。真实系统里还要做姿态解算(把加速度从机体坐标系转到世界系)、重力扣除、温度补偿、圆锥/划桨误差补偿,每一项都会引入新的偏差。这里刻意全部省掉,只留两次积分,就是为了让「零偏 → t²」这条因果链一眼可见。先看清敌人长什么样,再谈装备。
换更贵的 IMU 有用吗:一个让人失望的扫描
最直觉的解法是「买更好的 IMU」。模型里把零偏从 1e-4 扫到 1e-1 m/s²,跑同一条 10 秒轨迹,结果是一条笔直的 log-log 直线:
| 加速度计零偏 b (m/s²) | 10 s 后位置误差 |
|---|---|
| 2×10⁻⁴ | 0.0087 m |
| 2×10⁻³ | 0.0987 m |
| 2×10⁻²(消费级) | 0.9988 m |
| 1×10⁻¹ | 4.9992 m |
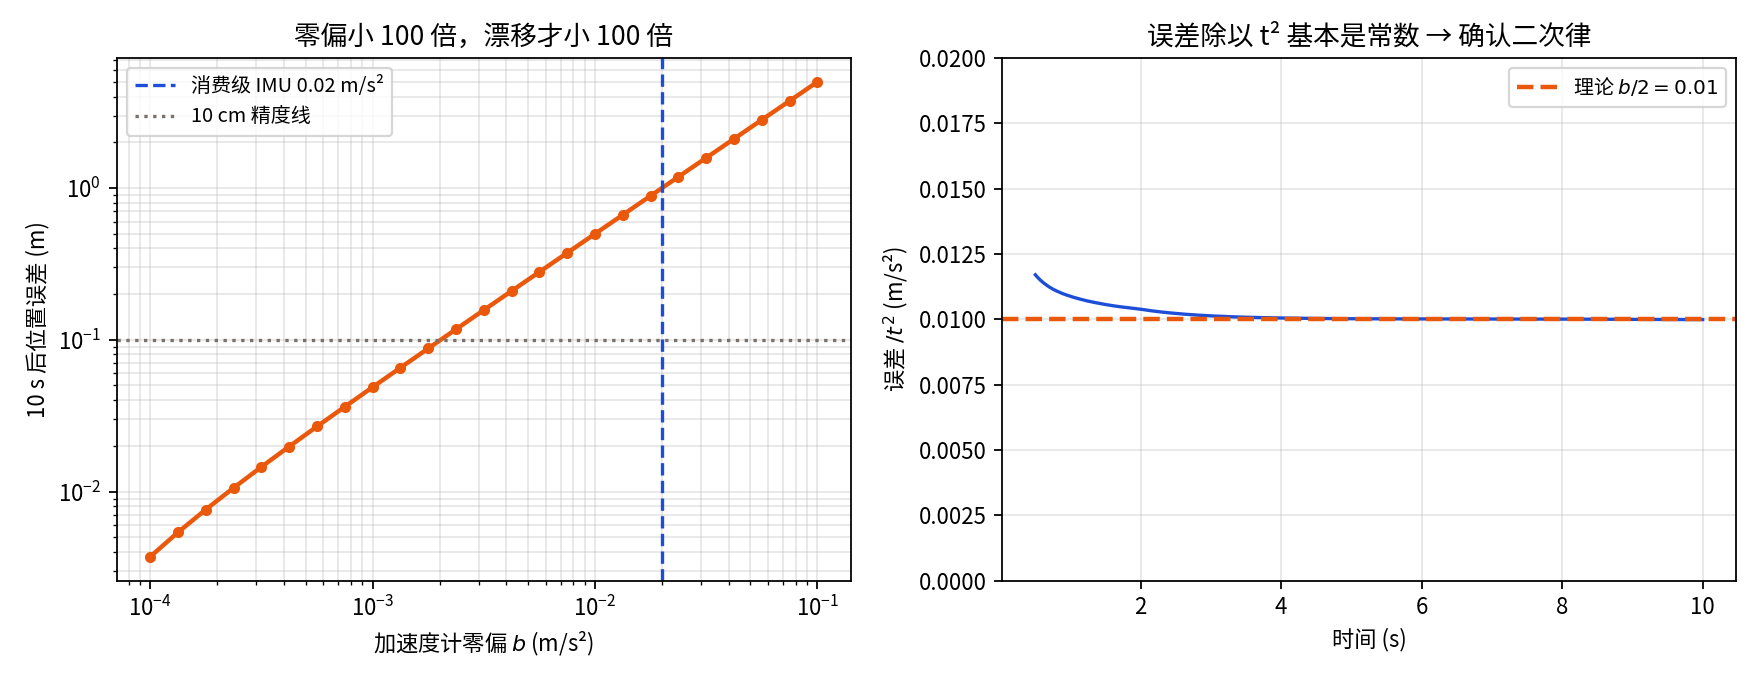
误差和零偏基本成正比。想要 10 秒漂移压到 10 厘米以内,零偏要小于 2×10⁻³ m/s²——比现在好 10 倍;想要 1 厘米,得好 100 倍,那是战术级惯导的价格区间,一台机器人的 BOM 表扛不住。靠换硬件,是拿钱线性地买精度,而误差本身是平方增长的,这笔买卖从一开始就不划算。
再看另一条路:同一段 8 米运动,用轮速里程计(速度只积分一次,比例误差 0.5%)推算,10 秒误差只有 0.0403 m,比纯 IMU 好了 25 倍。听起来问题解决了?并没有——轮速里程计有一个致命前提:轮子不能打滑。地面有水、有坡、有减速带,或者机器人是双足的(根本没有轮子),这个 4 厘米立刻变成几十厘米甚至几米。
于是真正的答案浮出水面:IMU 高频但会漂,里程计/视觉低频但会锚住位置,两者的误差刚好互补。怎么把它们按各自的可信度加权融合,让误差不再随时间发散,就是下一篇要讲的卡尔曼滤波。本文不展开,先把问题摆在台面上:不是传感器不够好,是没有人告诉系统「该信谁」。
工程视角:这个 1 米误差出现在哪
人形机器人被推时的「愣神」。第 12 篇说「机器人不是推不动,是推了之后才发现自己在被推」。那几十毫秒里,控制器用的质心位置就来自 IMU + 编码器融合的状态估计;融合做得差,估计值本身带着漂移,平衡反射会在错误的位置上发力,越救越歪。
无人机的姿态与悬停。多旋翼的 IMU 是唯一能提供 1 kHz 姿态的传感器,GPS 只有 10 Hz 且室内没有。悬停时若加速度零偏没被补偿,飞控会以为自己在缓慢加速,于是持续往反方向倾斜——表现就是「无人机自己慢慢飘走」。室内不靠视觉/光流锚住,飘走只是时间问题。
AGV、扫地机与仓储机器人。轮式平台靠里程计 + IMU 做航迹推算,成本低、帧率高,但长时间运行必然累积误差,所以每隔一段距离要用二维码、UWB 或激光定位做一次全局校正。这本质上是「用低频绝对观测打断二次发散」。
手机、AR 与 VR。你在隧道里导航,地图上的蓝点会飘到隔壁街;VR 手柄不用基站时几分钟就偏。用户体感里的「漂移」,和机器人脚下那 1 米是同一个式子 0.5bt²。
一个能记住的翻车形态:仿真里把 IMU 设成零噪声零偏,真机上一切正常;一上真机,静止不动时位置读数仍在缓慢往外跑。这不是代码 bug,是传感器物理——所有只靠惯性推算的系统都必然如此。
留给后面几篇的钩子
- 下一篇《卡尔曼滤波的几何解释》:怎么把「高频但会漂」和「低频但准确」两类观测按协方差融合,以及为什么 IMU 要用误差状态
- 《因子图与滑窗优化》:VIO/SLAM 为什么最终收敛到一张图,长时间漂移怎么被全局约束拉回来
- 《1 kHz 的控制环路》:状态估计延迟为什么能决定平衡成败(第 12 篇「瓶颈一」的完整答案)
- 《接触力学入门》(第 13 篇):轮速里程计打滑时的接触力判据
常见问题(FAQ)
问:把 IMU 静止时读到的平均加速度减掉,不就消掉零偏了吗?
答:能消掉一大半,这叫静态零偏标定,是必须做的第一步。但零偏会随温度、时间、振动缓慢变化(温漂与随机游走),开机标一次管不了十分钟;而且还有一部分偏差来自姿态误差——姿态角差 0.1°,重力投影到水平轴就有约 0.017 m/s² 的假加速度,和本文的零偏同量级。所以标定之后仍然需要持续融合外部观测。
问:误差是 t²,那是不是只要走得够快就行?
答:恰恰相反。固定零偏下,误差只取决于经过的时间,与走多远无关:静止 10 秒也会「漂」出 1 米。走得快只是让 1 米误差在总里程里占比显得小,绝对误差一点没少。这也是为什么惯导规格常用「每小时漂移多少海里」而不是「每米误差多少」来标。
问:为什么不用 GPS 直接定位?
答:室外可以,而且是很好的绝对观测;室内、地下、隧道、厂房里 GPS 不可用或误差几米,人形机器人和无人机大多工作在这些场景。即便室外,GPS 也只有 10 Hz 左右,控制环路需要的是 1 kHz 的姿态和加速度——所以 GPS 是「锚」,IMU 是「骨架」,两者是配合关系而不是替代关系。
问:既然轮速里程计误差只有 4 厘米,为什么机器人不都用它?
答:因为那个 4 厘米是在「轮子纯滚动、地面水平、比例系数已知」的理想条件下测的。一旦打滑、轮胎磨损、地面不平,比例误差就会跳变,误差从线性累积变成突变,而且系统自己察觉不到。腿式机器人更是完全没有轮子。工程上必须保留一个独立的观测源来发现「里程计在骗人」,这正是融合算法要解决的问题。
延伸阅读
- 教材:Lynch & Park, Modern Robotics 状态估计相关章节;Bar-Shalom et al., Estimation with Applications to Tracking and Navigation
- 工具:ROS
robot_localization(EKF/UKF 融合)、PX4 ECL EKF2、GTSAM 的 IMU 因子 - 本专栏相关:第 12 篇 平衡(状态估计延迟是平衡第一瓶颈)、第 13 篇 接触力学(打滑的力学判据)、第 09 篇 sim2real(观测延迟 gap)
- 配图:
fig15-01-imu-drift.png、fig15-02-bias-sweep.png(全部数据由脚本实跑生成) - 配套代码:
imu_drift.py,python3 imu_drift.py --plot复现全部数字与两张图
完整内容链接(误差状态卡尔曼滤波 ESKF 完整推导、四种融合方案实测对比与选型理由、IMU+编码器航迹推算完整可用代码):https://blog.csdn.net/2301_81238088/category_13220213.html
完整版每周二更新,订阅后第一时间推送。