08 inverse kinematics dls
本文是「运动学」系列第 3 篇(主线 L2)。前置阅读:第 04 篇 雅可比(本文的数学底座)、第 07 篇 正运动学。配套代码:
code/ik_demo.py,所有验证数字可用脚本复现。
直觉层
没有求根公式的"反查表"
第 07 篇说 FK 是多项式求值——代入就出结果。IK 反过来:给一个末端目标点,问每个关节该转多少。把 FK 方程反着解,未知数藏在 cos/sin 里,次数一高就没有求根公式。少数幸运情况(6 轴球腕机械臂到特定点位)有解析解,但每换一种构型就要重新推一遍公式——工业上叫"专用解",换型号即作废。
数值 IK 是通用底座:不找公式,用迭代把误差磨下去。它的内核出奇地简单,一句话就能说完:
当前末端离目标还差
e,让雅可比(第 04 篇的"翻译官")把这个误差翻译成关节修正量Δq = J⁺e,走一步,重算,循环。
为什么会"抽风"
第 04 篇埋过钩子:机械臂"抽风"——关节速度瞬间爆炸、末端猛甩——多半发生在奇异区。位置级 IK 是同一堵墙的另一面:目标点接近工作空间边界时,J 病态,一步修正量的范数飙升;目标点在边界外时,误差永远压不到零,迭代器会在边界附近反复横跳,关节角越荡越远。本文用实验把这两种失效摆上台面,再给出工程上的自保手段(DLS)和富余自由度的正确用法(零空间)。
进阶层
牛顿法的骨架:雅可比伪逆迭代
把 IK 写成求根问题 f(q) = FK(q) − p* = 0。牛顿法每步沿"误差的负梯度方向"修正:
J⁺ 是雅可比的伪逆(Moore–Penrose)。对非奇异方阵它就是普通逆;对病态或长方阵,它给出"最小范数意义下"的最优修正。配套脚本在 200 组随机可达目标上验证:
[1] 随机可达目标 200 组(r∈[0.2, 2.2])
    伪逆迭代收敛 200/200   平均迭代 7.2 次   中位迭代 7 次
远离边界时,7 次左右就把毫米级误差磨到 1e-6 m——这就是牛顿法的二次收敛威力。每次迭代的成本 = 一次 FK + 一次雅可比 + 一次小矩阵求逆,对 6 关节臂是微秒级,实时规划毫无压力。
目标在域外:伪逆会怎么死
把目标放到最大可达半径(2.4 m)之外,r = 2.6:
[2] 不可达目标 r=2.60(最大可达半径 2.40,理论最小残差 0.20 m)
    伪逆        200 次迭代后误差 1.26 m   峰值误差 3.91 m   |q| 漂移至 616 rad
    DLS λ=0.20  200 次迭代后误差 0.22 m   峰值误差 0.26 m   |q| 漂移至 0.37 rad
伪逆的表现值得逐行读:
- 误差永远压不到 0.20 m 以下——这不是算法不行,是物理不行:臂最长 2.4 m,目标在 2.6 m 处,残差下限就是 0.2 m;
- 误差曲线剧烈振荡(图1 右):臂伸直逼近边界 → 病态的
J给出过冲的修正 → 缩回来 → 再伸直,来回打摆; - 关节角漂到 616 rad——折合 98 圈。真实机器人上,这意味着电机饱和、减速器冲击、控制器急停。仿真里没有上限的关节变量,真机上就是报废。
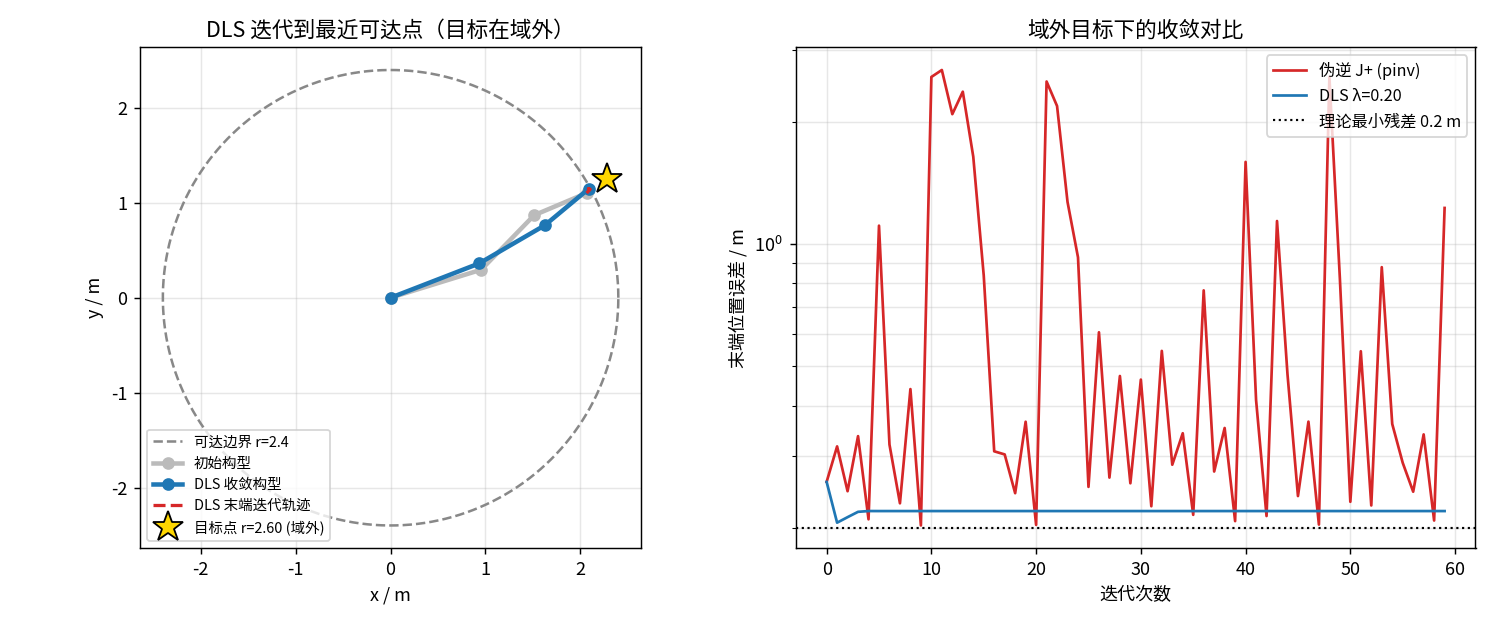
图1:左图——灰色虚线是可达边界 r=2.4,金色星是域外目标 r=2.6,蓝色构型是 DLS 收敛结果:臂伸到边界上离目标最近的点就停住。右图(对数轴)——红色伪逆曲线在 0.2 m 线上方反复振荡,蓝色 DLS 曲线五步内贴住理论最小残差。数据来自 code/ik_demo.py。
DLS:给修正量上一道保险
阻尼最小二乘把伪逆换成:
第 04 篇在速度层讲过它的机理:λ 把病态方向的传输增益从 1/σ 压到 σ/(σ²+λ²)。位置层的故事一模一样——目标不可达时,"该放弃的分量"就是指向外界的径向方向,DLS 主动把它砍掉,只保留边界上的切向修正。验证 [2] 里 λ=0.20 的 DLS 五步内贴住 0.22 m(理论下限 0.2 m),关节角全程有界(|q| ≤ 0.37 rad,构型几乎没动)。
λ 的取法是工程权衡:λ 越大越稳但收敛越慢,越小越快但接近伪逆。常见做法是自适应阻尼——离边界远时用小 λ 保速度,σ_min 跌破阈值才加大 λ。
冗余自由度:无穷多解与零空间
3R 平面臂追 2 维位置目标,解是孤立的几组(肘上/肘下)。换成 4R 臂(图2),自由度多了 2 个,同一个目标对应无穷多构型——迭代器从哪个初值出发,就收敛到哪个解:
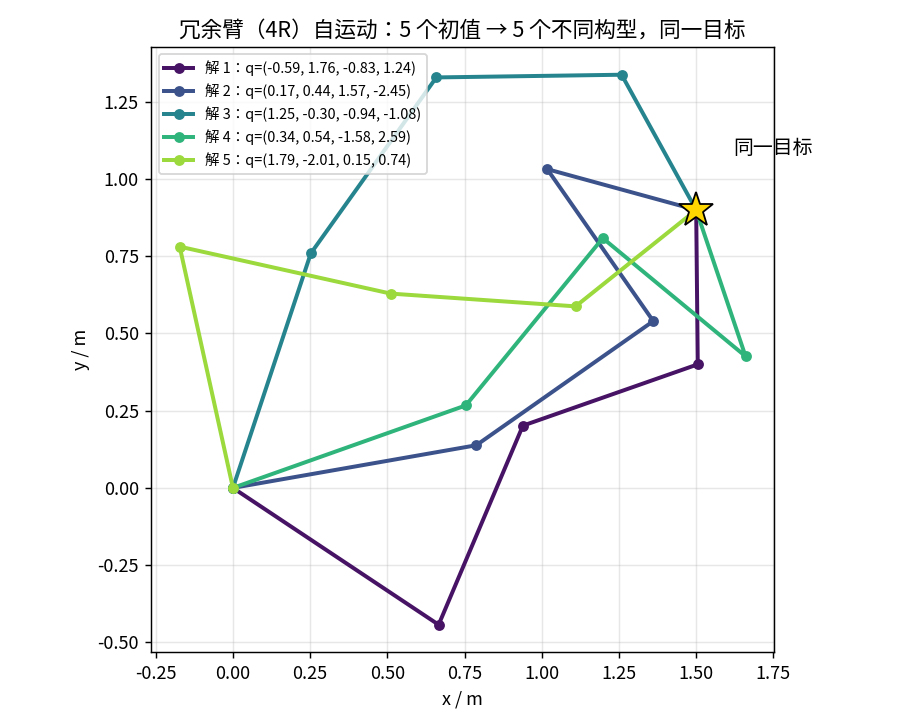
图2:金色星是同一目标点 (1.5, 0.9),五条彩色臂是五个不同初值收敛出的解,末端误差全部小于 1e-6 m。肘的姿态各不相同——这就是自运动流形。数据来自 code/ik_demo.py。
这些"多余"的自由度不是负担,是资源。零空间投影 Δq₀ = (I − J⁺J)z 可以在不干扰末端的前提下让肘部自己挪位:人形机器人走路时上身摆动、双臂机械臂焊接时避开夹具、手术机器人保持末端稳定同时给肘让路,全是这一项在起作用。
核心代码逐句精讲
ik_demo.py 的核心是这十几行迭代器:
def ik(q0, target, L, lam=0.0, iters=200, tol=1e-6):     # (1)
    q = np.array(q0, float)                              # (2)
    errs = []                                            # (3)
    for k in range(iters):                               # (4)
        e = np.asarray(target) - fk(q, L)                # (5)
        errs.append(np.linalg.norm(e))                   # (6)
        if errs[-1] < tol:                               # (7)
            break                                        # (8)
        J = jac(q, L)                                    # (9)
        if lam > 0:                                      # (10)
            dq = J.T @ np.linalg.solve(                  # (11)
                J @ J.T + lam ** 2 * np.eye(2), e)       # (12)
        else:                                            # (13)
            dq = np.linalg.pinv(J) @ e                   # (14)
        q = q + dq                                       # (15)
    return q, errs, len(errs)                            # (16)
- (1) 输入:初值
q0(IK 的解取决于它,见冗余一节)、目标点target、连杆长L、阻尼λ、迭代上限与收敛阈值。编写目的:λ=0时退化为纯伪逆,方便同一个函数做两组实验。 - (5) 误差向量
e = 目标 − 当前末端。注意方向:是"还差多少",不是"错了多少"——符号反了迭代会发散,这是 IK 实现最常见的低级错误。 - (6)(7)(8) 记录误差并按阈值提前退出。编写目的:实时系统里迭代次数就是延迟,够用即停。
- (9) 当前构型的雅可比——第 04 篇的
jac,几何列z × (p_ee − oᵢ)。 - (11)(12) DLS:等价于公式
Δq = Jᵀ(JJᵀ + λ²I)⁻¹e。用np.linalg.solve而不是先求逆再乘——数值更稳,且JJᵀ是 2×2 小矩阵。 - (14) 纯伪逆分支
J⁺ = (JᵀJ)⁻¹Jᵀ,由np.linalg.pinv用 SVD 实现,对病态矩阵给出最小范数解。 - (15) 更新。步长就是全部修正量——没有学习率,因为牛顿法自带步长;若目标远离线性区,可以乘一个
α∈(0,1]做阻尼步长(工程上称"line search 的丐版")。 - (16) 返回解、误差轨迹(画图用)、实际迭代次数(性能评估用)。
逐句讲解原则与第 01/04/07 篇一致:核心迭代器逐行精讲,
fk/jac/joints复用第 04 篇已精讲的实现,verify与绘图代码只讲结论。完整脚本见仓库。
三个真实场景
1. 工业机械臂:轨迹规划里的"逐点 IK + 奇异检查"。 离线编程(RobotStudio、RoboGuide)把笛卡尔路径离散成一串末端位姿,逐点求 IK。工程要点有二:一是初值连续性——上一个点的解作为下一个点的初值,保证解在同一个分支上,末端姿态不跳变;二是每点算 σ_min/κ(第 04 篇的监控指标),逼近阈值就回报"此路径穿奇异区",让工艺工程师改路径而不是等机器人在线抽风。
2. 人形机器人:零空间让"顺便的事"不干扰主线。 人形双臂 12+ 自由度去追双手 6 维目标,富余自由度用来做什么?头部摄像头保持对准目标、肘部避开躯干、整机质心不越界——这些次级任务全部通过零空间投影叠加在主任务上,优先级层层递降。第 04 篇的 WBC 任务瀑布,落到位置层就是这个结构:主任务保收敛,零空间保体面。
3. 图形与数字人:同一套数学,毫秒级预算。 游戏/影视里的角色手指、Kubernetes 集群里跑的数字人直播,IK 要在 16 ms 帧预算内对几十个角色各解一遍。这个领域的迭代 IK 普遍用 CCD/FABRIK 等启发式(收敛更快但精度低),而机器人界坚持雅可比法——因为我们要的不只是"到位",还有全程可控的关节速度与力矩。工具链不同,数学底座相同。
工程视角
- 初值即分支:IK 解不唯一,"解跳变"事故几乎都是初值选错分支。流水线上永远用上一点解做初值。
- 先判断可达再迭代:目标半径超过臂展直接报"不可达",别让迭代器替你发现——伪逆会用 616 rad 的关节漂移替你发现。
- 监控迭代次数:平均迭代次数突然翻倍,往往意味着工作区边缘或雅可比病态,是比"最终误差"更早的预警信号。
延伸阅读
- 教材:Siciliano 等,Robotics: Modelling, Planning and Control 第 3 章(数值 IK 谱系与奇异性鲁棒逆);Lynch & Park, Modern Robotics 第 6 章(IK 与零空间)
- 下一篇(第 09 篇):强化学习做人形运动控制——从仿真到真机的 gap 清单
- 配套代码:
ik_demo.py,仅依赖 numpy/matplotlib,--plot出图
完整内容链接(自适应阻尼实现、零空间任务叠加完整代码、多目标 IK 稳定性压测):https://blog.csdn.net/2301_81238088/category_13220213.html
完整版每周二更新,订阅后第一时间推送。