04 jacobian velocity translator
本文是「运动学与雅可比」系列第 1 篇(主线 L2)。前置阅读:第 01 篇 SE(3) 位姿表示。配套代码:
code/jacobian_demo.py,所有结论都可以用脚本复现,建议边读边跑。
直觉层
机器人每秒都在做一次"单位换算"
上位机里你写的是"末端以 0.2 m/s 沿 x 方向走",电机收到的是"六个关节各转多少 rad/s"。这两套语言之间站着一个翻译官——雅可比矩阵 J(q):
左边是任务空间速度(笛卡尔),右边是关节空间速度,J 由当前构型 q 决定。第 01 篇讲过,位姿活在弯曲的 SE(3) 流形上;雅可比就是这张流形在当前点的切平面坐标变换——它回答的不是"末端在哪",而是"此刻末端正往哪去、能往哪些方向去"。
这句话的分量在于:雅可比是时变的。机械臂伸直时和蜷缩时,是两张完全不同的翻译表。所有"机器人突然抽风"的故事,一半发生在翻译表换页的瞬间。
翻译有方向,且不可逆
J 是 6×n(n 为关节数)。对 6 关节机械臂它是方阵,理想情况下可以求逆——把末端期望速度除回去就得到关节速度,这就是微分逆运动学。但"理想情况"很少出现:
- elbow 前机械臂只有 5 个关节:6×5 的矩阵根本没有逆,某些方向的速度怎么都拼不出来;
- 冗余机械臂(7 关节)和人形机器人(30+ 自由度):矩阵是"胖"的,逆有无穷多解,需要挑选;
- 不管哪种臂,总有一些构型让
J秩亏损——那一刻,某个方向的速度在物理上就不存在。
所以工程师真正关心的从来不是 J 本身,而是三个问题:它现在病得有多重(条件数)?哪个方向要失灵(奇异方向)?失效时控制律该怎么自保(阻尼)?本文就按这个顺序展开。
进阶层
几何雅可比:三行代码的物理图像
对第 i 个转动关节(转轴 z_i,轴心位置 o_i),它单独转 1 rad/s 时给末端贡献的速度是:
直觉:把末端"钉"在距转轴 r 处绕轴转一圈,线速度就是 ω × r——叉积公式本身就是这句话。把每个关节的贡献按列摆好,就得到几何雅可比。平面 3R 臂的实现在下面"核心代码逐句精讲"一节,总共三行。
配套脚本验证 [1] 做了一件事:不推公式,直接用第 01 篇的 log_se3 对正运动学做 SE(3) 差分,200 组随机构型下与解析雅可比对比——
[1] 解析雅可比 vs 数值雅可比
    空间侧最大偏差 8.97e-07   本体侧最大偏差 1.20e-06
偏差量级就是差分步长 h=1e-6 的截断误差,两条路完全对上了。这次验证的价值在排查:如果你的解析雅可比和数值对不上,九成是坐标系约定错了(空间侧还是本体侧、z 轴朝向、角度是绝对角还是相对角),数值对照是最快的定位手段。
奇异性:翻译表缺页的那一刻
让平面 3R 臂(三段连杆 1.0 + 0.8 + 0.6 m)完全伸直,验证 [2]:
[2] J(全伸直) =
[[-0.    -0.    -0.  ]
 [ 2.4    1.4    0.6 ]
 [ 1.     1.     1.  ]]
    det(J) = 0.000e+00   rank = 2
第一行全零:三个关节无论怎么转,都只能给末端提供垂直于臂方向的速度。此时末端想沿臂的方向(径向)缩回来?物理上不存在这样的关节速度组合——就像站在悬崖边的人,无论双腿怎么摆动都不能再往悬崖外多走一寸。这就是边界奇异。
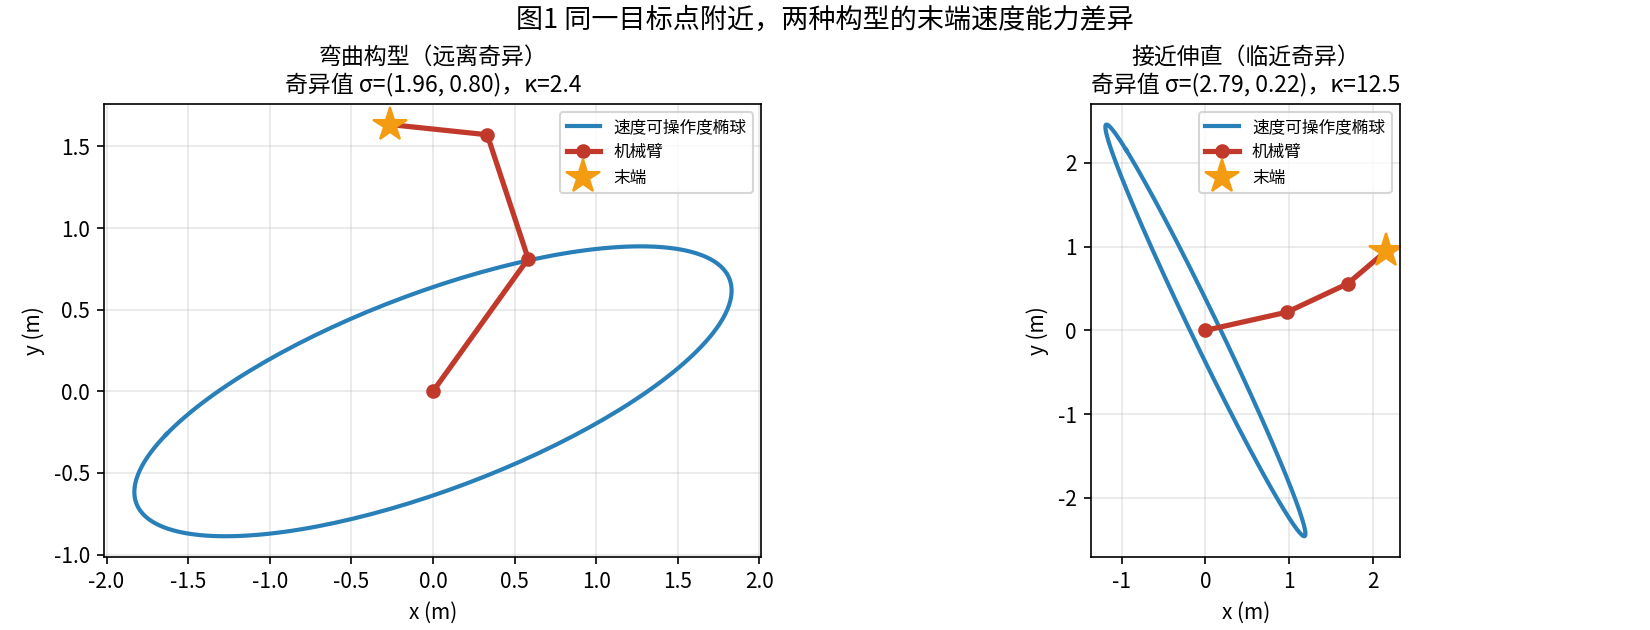
图1:左图弯曲构型的速度椭球饱满(奇异值 1.96 / 0.80,条件数 2.4),各个方向"想去就能去";右图接近伸直时椭球被压成一条竖线(2.79 / 0.22,条件数 12.5),径向能力几乎消失。数据来自 code/jacobian_demo.py。
可操作度:给构型健康打分
椭球的形状由 J 的奇异值决定,工程上常用两个标量监控:
- 可操作度
w = σ₁σ₂σ₃(椭球体积)——越大越"灵活"; - 条件数
κ = σ₁/σ₃(最扁方向与最胖方向之比)——越大越"偏科"。
验证 [3] 让末端以恒速直线逼近工作空间边界,两个指标同时塌方:
[3] 可操作度 w 从 0.746 降到 0.00131
    最小奇异值 min σ = 0.00001
    条件数峰值 κ_max = 240844.1
    末端跟踪误差 max = 272.76 mm
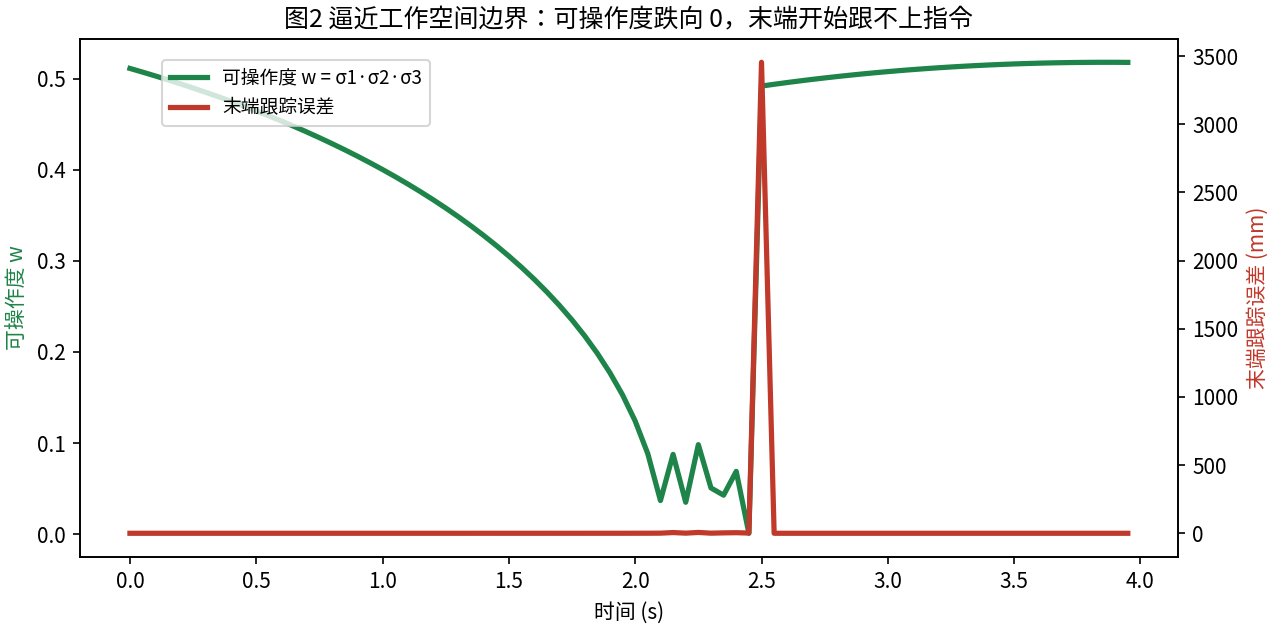
图2:第 2 秒附近可操作度跌破 0.1,随后末端彻底跟不上指令——不是控制算法不够好,是那个方向的速度物理上不存在。数据来自 code/jacobian_demo.py。
阻尼最小二乘:用一点精度换确定性
奇异区里最朴素的做法 q̇ = J⁺v(伪逆)会发生什么?验证 [4] 让末端沿直线走向近边界点,对比加阻尼前后的关节速度:
[4] 伪逆 λ=0      |q̇|峰值 = 510.362 rad/s   末端误差 = 2646.60 mm
    DLS λ=0.02    |q̇|峰值 =  11.199 rad/s   末端误差 =    9.47 mm
    DLS λ=0.10    |q̇|峰值 =   1.964 rad/s   末端误差 =    9.44 mm
伪逆在 σ→0 时把速度请求放大 1/σ 倍——真实机器人上这意味着电机瞬间饱和、减速器受冲击、控制器报"跟随误差超限"急停。阻尼最小二乘(DLS)在求逆时垫一个 λ²:
λ 把奇异方向的传输增益从 1/σ 压到 σ/(σ²+λ²),速度上界被锁死,代价是奇异方向上末端开始"跟不上"。注意验证 [4] 里两个 DLS 的末端误差全程被压在 10 mm 以内——这不是 DLS 更聪明,而是它主动放弃了奇异方向的分量:接近完全伸直时,任何逆解都变不出径向速度,误差下限由物理决定。工程上的正解是让规划器绕开奇异锥,或者用冗余自由度做自运动重构型(第 07 篇展开)。
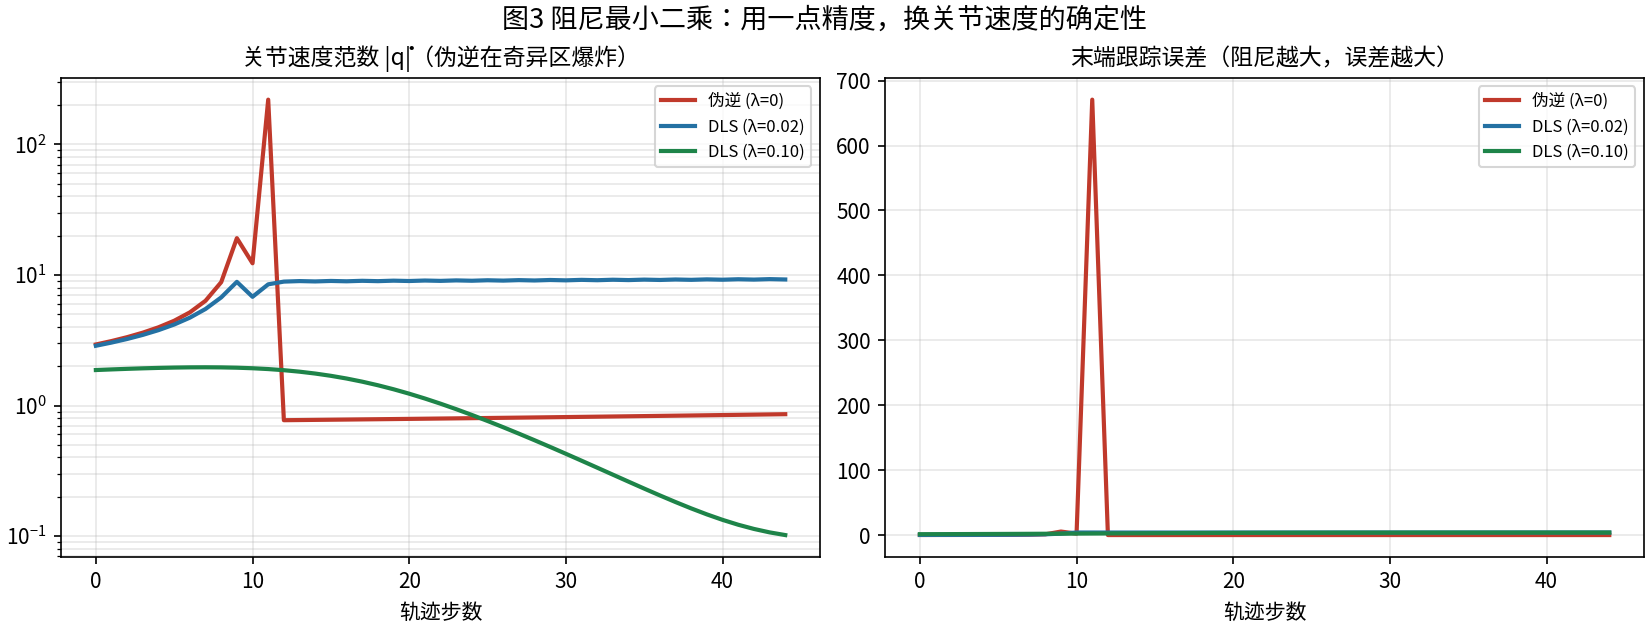
图3:左轴对数刻度。伪逆峰值 510 rad/s(现实中等于报废一次减速器);DLS λ=0.02 峰值 11.2 rad/s,λ=0.10 峰值 2.0 rad/s。数据来自 code/jacobian_demo.py。
核心代码逐句精讲
整个 jacobian_demo.py 里必须吃透的是两个函数:jacobian_analytic(几何雅可比)和 dls_step(阻尼逆解)。下面逐句拆解,建议对照原文件阅读。
fk + jacobian_analytic:平面 3R 臂的正运动学与几何雅可比
def fk(q):                                   # (1)
    a1 = q[0]                                # (2)
    a2 = a1 + q[1]                           # (3)
    a3 = a2 + q[2]                           # (4)
    d1 = L[0] * np.array([np.cos(a1), np.sin(a1)])   # (5)
    d2 = L[1] * np.array([np.cos(a2), np.sin(a2)])   # (6)
    d3 = L[2] * np.array([np.cos(a3), np.sin(a3)])   # (7)
    j1 = np.zeros(2)                         # (8)
    j2 = j1 + d1                             # (9)
    j3 = j2 + d2                             # (10)
    p = j3 + d3                              # (11)
    joints = np.vstack([j1, j2, j3])         # (12)
    return joints, p, a3                     # (13)
- (1) 输入
q是三个相对关节角(每个关节相对上一连杆的转角)——注意工业控制器日志里两种约定混用是常见事故源。 - (2)–(4) 把相对角累加成各连杆的绝对朝向。平面臂的朝向就是角度累加,三维臂里这一步对应旋转矩阵连乘。
- (5)–(7) 每段连杆的世界系位移向量:长度 × 方向。编写目的:把"连杆"变成可加的向量,后面所有位置都由这三个向量拼出。
- (8)–(11) 从基座原点出发逐段累加,得到三个关节轴心和末端位置。
- (12) 关节位置打包返回——雅可比的每一列都要用到"该关节离末端多远",所以正运动学必须把中间关节位置也交出来。
- (13) 末端姿态角
a3顺带返回,SE(3) 路线的数值验证要用。
def jacobian_analytic(q):                    # (1)
    joints, p, _ = fk(q)                     # (2)
    J = np.zeros((3, 3))                     # (3)
    for i in range(3):                       # (4)
        J[0:2, i] = bracket2(p - joints[i])  # (5)
        J[2, i] = 1.0                        # (6)
    return J                                 # (7)
- (1) 输出 3×3:前两行是末端线速度
(vx, vy),第三行是平面角速度ω。 - (2) 一次性拿到关节位置和末端位置,避免重复算正运动学。
- (5) 几何雅可比的核心:
bracket2(r)实现二维叉积z × r = [-r_y, r_x],即"第 i 个关节转 1 rad/s,末端绕它画圆的线速度"。列i只取决于关节 i 到末端的相对位置——这就是为什么靠近末端的关节对线速度贡献小(力臂短)。 - (6) 平面问题里所有关节轴都平行于 z,每个关节转 1 rad/s 末端角速度就加 1,所以角速度行恒为全 1。(写这一行的目的:提醒你三维情形这里不是常数,而是各关节的轴向单位向量。)
dls_step:阻尼最小二乘逆解
def dls_step(J, v, lam):                                 # (1)
    return J.T @ np.linalg.solve(                        # (2)
        J @ J.T + lam ** 2 * np.eye(J.shape[0]), v)      # (3)
- (1) 输入当前雅可比
J、期望末端速度v、阻尼λ。 - (2)(3) 实现
q̇ = Jᵀ(JJᵀ + λ²I)⁻¹v。编写目的有三层:(a) 奇异区把速度上界锁死(见上文分析);(b)JJᵀ是 3×3 而不是JᵀJ的 n×n——对 6×7 的冗余臂,前者永远小得多,实时循环里这是数量级的差距;(c) 用np.linalg.solve而不是先求逆再乘,数值上更稳也更快。
逐句讲解的完整原则与第 01 篇一致:核心函数逐行精讲、轨迹仿真函数
track只讲结构(恒速指令 → 雅可比翻译 → 积分,10 ms 控制周期,就是工业机械臂笛卡尔速度控制的最小原型)、绘图与验证代码只讲结论。完整脚本见仓库。
三个真实场景
1. 工业机械臂:涂胶与弧焊的"恒速"秘密。 胶线质量直接取决于胶枪移动速度的稳定性——快了胶薄、慢了胶堆。所以点胶/涂胶/激光焊接工艺包的核心就是一个雅可比伺服环:任务空间恒速,雅可比实时翻译成六关节速度。而工艺工程师排轨迹时绕着"奇异锥"走(尤其是腕部奇异:三个腕关节轴共线的那一刻,末端姿态自由度塌掉一维),本质就是在躲 κ 的峰值。FANUC/ABB 控制器手册里"奇异点回避"选项,就是本文 DLS + 构型重构的商品名。
2. 无人机:欧拉角速率雅可比与万向锁。 飞控内环输出的是机体角速度 (p, q, r),而姿态指令是 ZYX 欧拉角变化率,两者之间同样隔着一个雅可比 E(φ,θ)。验证 [5] 扫了俯仰角:
[5] 俯仰   0.0°  ->  κ(E) =    1.00
    俯仰  60.0°  ->  κ(E) =    3.73
    俯仰  80.0°  ->  κ(E) =   11.43
    俯仰  89.0°  ->  κ(E) =  114.59
    俯仰  90.0°  ->  κ(E) = 3.77e+16
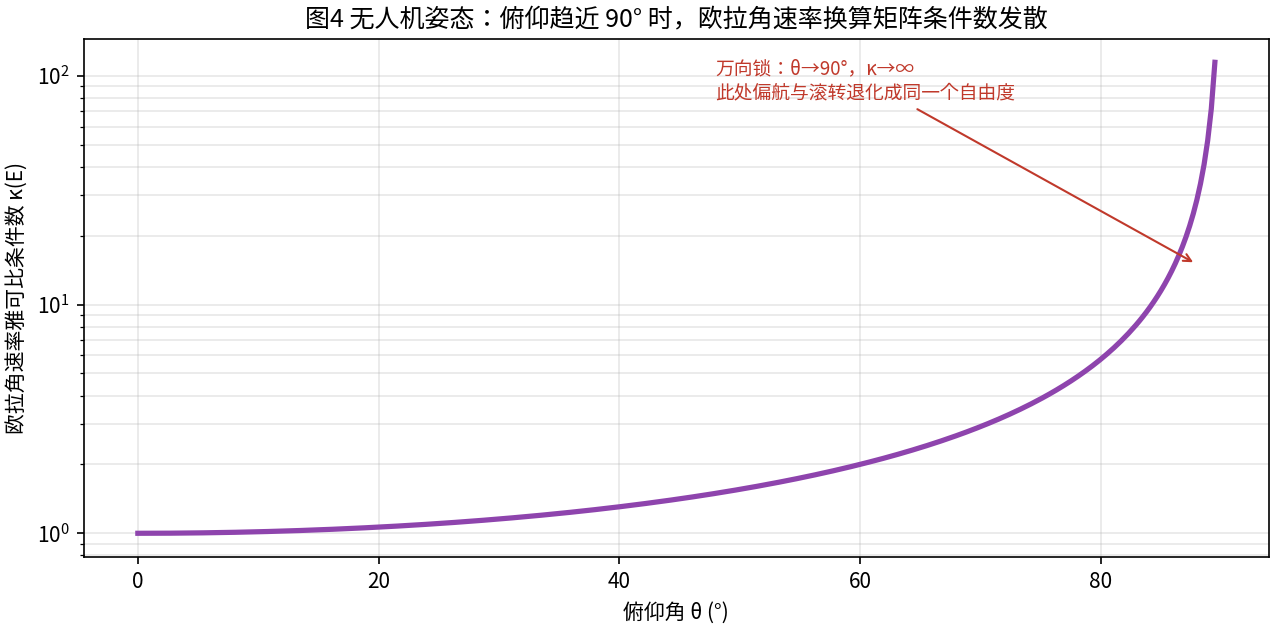
图4:条件数在 90° 附近发散——偏航与滚转退化成同一个自由度,这就是第 01 篇预告过的万向锁在速度层的样子。数据来自 code/jacobian_demo.py。
穿越机做 90° 垂直机动(筋斗)时如果用欧拉角做外环,指令会在锁点附近疯狂震荡;成熟飞控(PX4/BetaFlight 的姿态环)全部改用四元数误差,就是在绕开这张病态的翻译表。
3. 人形机器人:全身速度分配。 人形机器人 30+ 自由度去追一个 6 维的躯干位姿 + 双手末端目标,J 又高又胖,逆解有无穷多。全身控制器(WBC)的做法是把多层任务堆成加权瀑布:躯干平衡 > 脚掌不滑 > 双手轨迹 > 姿态正则,每一层都靠自己的雅可比把任务速度翻译到关节空间,再用零空间投影保证底层任务不干扰上层。第 01 篇说"扰动模型为什么用右扰动",本文补上另一半:任务与关节之间所有的对话,都要过雅可比这座桥。图1 的椭球在人形上同样成立——脚掌速度椭球被压扁的时候,就是它要滑倒的前一刻。
工程视角
- 把 κ 写进监控:实时循环里每 100 ms 算一次
σ_min和κ,超过阈值(比如 κ > 50)就告警。你会发现"偶发的跟随误差超限"报警,十有八九对应着 κ 的尖峰。 - 速度饱和不是调参问题:末端指令速度 ×
J⁺得到的关节速度超出电机能力时,优先降任务速度,而不是硬扛——硬扛的后果是积分器 windup 和位置超调。 - 数值检查:和第 01 篇一样,任何自研雅可比先过一遍"随机构型 vs 数值差分"再上线,本文验证
[1]就是现成的模板。
延伸阅读
- 教材:Lynch & Park, Modern Robotics(第 5 章),几何雅可比与奇异性讲得最系统,免费 PDF 官方提供
- 论文:Nakamura & Watanabe 对冗余臂零空间行为的经典分析;Siciliano 等人 Robotics: Modelling, Planning and Control 第 3 章(DLS 与奇异性鲁棒逆的谱系)
- 下一篇(第 07 篇):正运动学——DH 参数与 PoE 两种建模;第 08 篇:逆运动学——数值迭代、DLS 与冗余零空间
- 配套代码:
jacobian_demo.py,仅依赖 numpy/matplotlib,--plot出图
完整内容链接(多种逆解方案对比、边界压力测试与完整可用代码):https://blog.csdn.net/2301_81238088/category_13220213.html
完整版每周二更新,订阅后第一时间推送。