12 why robots fall when pushed
一句话结论:人被推一下不倒,不是因为「站得稳」,而是因为小脑每一秒都在做几百次「摔倒—救回」的微调;机器人缺的从来不是强壮的电机,而是在几十毫秒内感知到要摔、并立刻把支撑面挪到正确位置的整套反射——站立是一个动态控制问题,不是一个静态姿势。
爆款加更,不占用正片节奏。本文为后续第 6 周「接触力学」、第 9 周「MPC 与全身控制」埋钩子:你会先在这里看到问题,再去那里看到解法。
地铁启动时,你根本没「站住」
早高峰的地铁忽然启动,车厢里几十个人同时晃了一下,然后……没有一个人倒。没人思考,没人下指令,甚至没人意识到自己刚刚完成了一次相当复杂的力学救援:脚踝悄悄加了点力、髋部往反方向顶了一下、有人下意识迈出半步。全程不到半秒。
现在把这一幕换成人形机器人。同样一个推力,很多机型的反应是:僵住 → 微微后仰 → 手臂狂摆 → 一屁股坐地上,或者干脆启动保护程序直挺挺往前扑。视频弹幕会刷「这也能叫机器人?」
这个对比里藏着一个特别反直觉的真相,也是本文最想留下的一句话:
人不是「站着」,人是「在持续地摔倒,然后持续地把自己接住」。
所谓「站得稳」,其实是神经系统把「重心投影要跑出脚底」这件事,在它真的跑出去之前就处理掉了。一旦你理解站立是动态过程而不是静态姿势,机器人的笨拙就不再可笑,反而变成了一个非常具体、非常难的工程清单。
判据只有一条:投影在不在支撑面里
先建立一个能画出来的物理图像。
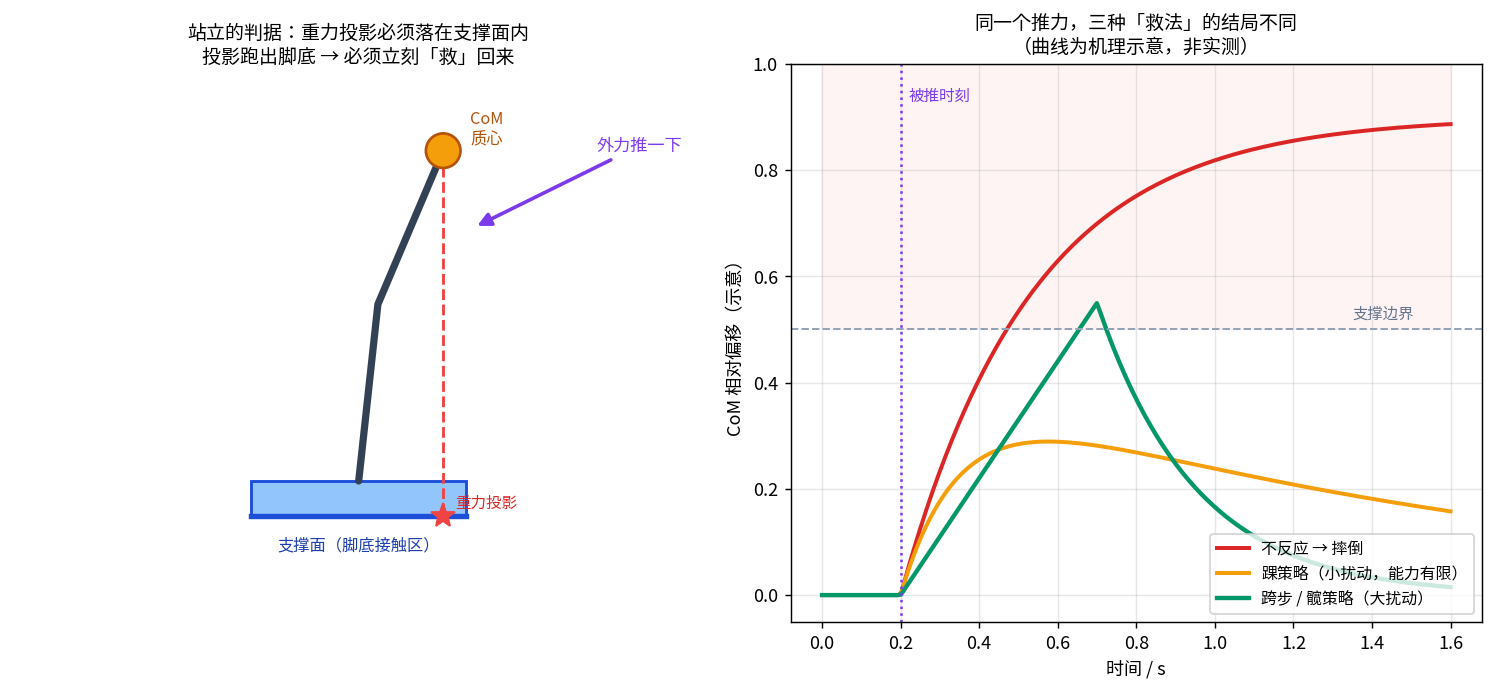
人站着时,所有与地面接触的点(两只脚的脚底)围出一个区域,叫支撑多边形(support polygon)。把全身质心(CoM)沿重力方向往地面投影,只要这个投影点落在支撑多边形内部,重力就能被地面的支持力平衡住,人就不会倒;一旦投影跑出边界,重力就产生一个「继续把你往外翻」的力矩——这时候摔倒已经开始了,除非你做点什么。
工程上常用一个等价但更精细的量:ZMP(零力矩点,Zero Moment Point),即地面合力作用点。判据是 ZMP 必须待在支撑面内;ZMP 顶到边界,就意味着「再不救就要翻了」。第 6 周的接触力学会讲它的严格定义和摩擦锥约束,这里只要记住这条直觉:
脚底能给的力矩是有上限的,超过上限,就只能靠「换一只脚落地」来重建支撑面。
这也解释了为什么被推得狠时,所有人都会迈步——不是因为迈步更优雅,而是因为踝关节那点力矩额度已经用完了。
同一个推力,三种「救法」
人和机器人应对扰动的策略,本质上是按「扰动大小」分层的,右图那三条曲线画的就是三种结局:
| 策略 | 做什么 | 能扛多大扰动 | 代价 |
|---|---|---|---|
| 踝策略 | 脚踝微调力矩,把质心投影压回脚底中部 | 小 | 快、省,但受限于脚底能提供的力矩上限与脚掌长度 |
| 髋策略 | 上半身快速反向摆动,用角动量「换」回平衡 | 中 | 不动脚,但会让上半身姿态大幅变化,抓取任务会受影响 |
| 跨步策略 | 迈一步,把支撑多边形整体挪到质心前方 | 大 | 唯一能扛大扰动的办法,但要求「几十毫秒内决定往哪迈、迈多远」 |
关键在最后一行:跨步是唯一真正的通用解,也是最难的一个。它要求机器人在极短时间内连续完成「估计自己正在被推 → 预测质心会跑到哪 → 规划落脚点 → 把一条腿甩过去并稳稳落地」——这里每一步都踩在本专栏讲过的主线上:状态估计(M5)、动力学(第 10 篇 RNEA)、轨迹优化(第 10 周)、接触建模(第 6 周)。
所以「被推一下就倒」不是一个零件坏了,而是整条链路的时延和精度都不够。
机器人到底卡在哪:三个不体面的工程瓶颈
瓶颈一:感觉到的那一刻,已经晚了。 人的前庭系统、肌梭、足底压力感受器是分布式的、毫秒级的;机器人主要靠 IMU + 关节编码器 +(部分机型)足底力传感器,数据要经过滤波、融合、状态估计才能变成「我的质心现在在哪、速度多少」。这一路走完,5~20 ms 就没了,而一个中等推力从施加到必须响应,窗口也就是这个量级。第 09 篇 sim2real里的「观测延迟」gap,在平衡问题上是最致命的一层——控制器优化的是 20 ms 前的世界。
瓶颈二:接触力不好测,也不好给。 脚底和地面之间能不能提供足够的力矩,取决于接触有没有打滑、地面有多硬、脚掌有没有完全贴住——这就是摩擦锥和互补条件要处理的事(第 6 周展开)。更麻烦的是执行器:谐波减速器有背隙、有带宽限制,你想让脚踝在 30 ms 内精确输出某个力矩,电机和减速器未必跟得上。第 09 篇讲的「执行器模型」gap,在这里直接表现为「救不回来」。
瓶颈三:没有小脑。 人的平衡反射是脊髓和小脑级的,不占用「思考」资源;机器人却常常把姿态控制塞进一个统一的控制栈,从传感器到力矩指令要走完整条软件链路(第 11 周会讲 1 kHz 环路里 Python 代码在哪一层)。层级越深,越难做出「不经过大脑」的反应。这也是为什么现在的人形机器人普遍采用分层控制:底层一个极简、极快、只管「别倒」的 WBC / 平衡反射,上层才去做抓取、走路、对话。
一个能记住的翻车形态:机器人不是「推不动」,而是「推了之后才发现自己在被推」。很多演示里的摔倒,慢放会发现机器人在失衡初期有一小段几乎静止的「愣神」,那几十毫秒就是状态估计与决策链路的延迟。
那为什么波士顿动力的机器人被踹也不倒
因为那类视频恰好把三件事都做到了:足底力/本体感觉的快速融合、以 MPC + 全身控制(WBC)为核心的滚动重规划、以及允许并擅长跨步——被踹之后它会小碎步连迈几步,正是右图里绿线那条「先偏出去、再被新支撑面接住」的曲线。它不是没被扰动,它是把扰动变成了一次步态重规划。
这背后没有玄学,就是本专栏后面几周要拆的东西:接触力学给判据、动力学给预测、MPC 给动作、实时系统给速度。等这些拼齐了,「被推不倒」会从亮点变成本职工作——就像今天的电梯,没人会因为「它没掉下去」而鼓掌。
留给后面几篇的钩子
- 第 6 周《接触力学入门》:脚底到底能给多大力矩、摩擦锥怎么约束、为什么腿式机器人会抖(本文「瓶颈二」的完整答案)
- 第 9 周《从 MPC 到全身控制》:踝/髋/跨步怎么被统一成层级 QP 里的优先级任务(本文「跨步」的算法答案)
- 第 7 周《卡尔曼滤波的几何解释》:怎么把 IMU 延迟压到最低(本文「瓶颈一」的答案)
- 第 11 周《1 kHz 控制环路》:底层平衡反射为什么必须和上层任务分开(本文「瓶颈三」的答案)
常见问题(FAQ)
问:机器人站不稳,是不是因为电机不够力?
答:大多数情况不是。静态站立需要的力矩并不大(本文第 10 篇实测重力补偿只占额定力矩的一小部分),难点在于「在正确的时间给出正确的力」。执行器带宽、减速器背隙、状态估计延迟比峰值力矩更常成为瓶颈。加更大的电机,往往只让摔倒更有力。
问:ZMP 和质心投影是一回事吗?
答:不完全是,静态或低速时两者接近,动态时 ZMP 会领先于质心投影。质心投影是「重力往地面打在哪」,ZMP 是「地面合力实际作用在哪」,它同时包含惯性力的影响。判据都是「必须留在支撑面内」,但做动态步态规划时必须用 ZMP(或更一般的接触力约束),第 6 周会展开。
问:为什么不能让机器人像不倒翁一样,靠低重心硬扛?
答:低重心确实能扩大稳定裕度,但代价是放弃了「快速移动」和「迈大步」——不倒翁能复原,是因为它不需要走路。人形机器人被设计成人形,就是为了能上下楼梯、跨越障碍、用双手作业,这些任务要求质心高、支撑面小、姿态灵活,本质上就是一直在接近失衡边缘。稳定与灵活是同一枚硬币的两面。
问:现在最先进的人形机器人能扛住多大推力?
答:这取决于测试协议(推哪里、持续多久、是否允许跨步、地面材质),不同厂商口径不统一,横向比数字意义不大。更有意义的判据是三个:允不允许跨步、有没有足底力反馈、失衡后恢复耗时。本文不引用具体产品数字,建议以各团队公开的测试条件为准。
延伸阅读
- Vukobratović & Stepanenko, 1972:ZMP 概念的原始文献,步态规划的起点
- Kajita 等,Introduction to Humanoid Robotics:支撑多边形、ZMP、预观控制的标准教材讲法
- 本专栏相关:第 09 篇 RL sim2real(延迟/执行器 gap)、第 10 篇 刚体动力学(力矩从哪来)、第 08 篇 逆运动学(落脚点怎么变成关节角)
- 配图:
figs/fig12-01-balance-strategies.png(右图曲线为机理示意,非实测数据)
完整内容链接(踝/髋/跨步三策略的力学推导、ZMP 与摩擦锥的严格关系、一个可跑的平衡反射仿真与完整可用代码):https://blog.csdn.net/2301_81238088/category_13220213.html
完整版每周二更新,订阅后第一时间推送。