10 rigid body dynamics rnea
一句话结论:逆动力学要回答的是「关节该输出多大力矩,才能完成这个动作」,RNEA(递归牛顿-欧拉算法)用一次从基座到末端的前向递推传播运动、一次从末端回基座的后向递推累加受力,把复杂度从显式组装质量矩阵的 O(n²) 降到 O(n),因此成为几乎所有机器人动力学库的默认实现。
本文是「动力学」系列第 1 篇(主线 M3)。前置阅读:第 07 篇 正运动学、第 08 篇 逆运动学——运动学只管「怎么动」,动力学管「要用多大力」。配套代码:
code/rnea_demo.py,仅依赖 numpy/matplotlib,文中全部数字可用--plot复现。
直觉层
端起一杯水时,你的肩膀在算什么
把手臂伸出去端一杯满的水,停在半空。看起来很安静,其实肩关节的肌肉一直在输出力矩:它要抵消整条手臂加杯子的重力。现在快速把手臂往前一送——你会感觉肩膀「更沉」了一下,那是额外的惯性力矩;再快速画个圈,杯子里水会晃,那是科氏力和离心力在作怪。
机器人没有肌肉,它靠电机输出关节力矩 τ。控制器每个周期都要回答同一个问题:
已知当前关节角
q、角速度q̇、想要的角加速度q̈,各关节该给多大力矩τ?
这就是逆动力学(inverse dynamics)。教材上的标准答案写成一行:
M(q):质量矩阵(也叫惯性矩阵),描述「这个构型下加速有多费劲」;c(q,q̇):科氏力与离心力项,来自连杆之间的相对转动;g(q):重力项。
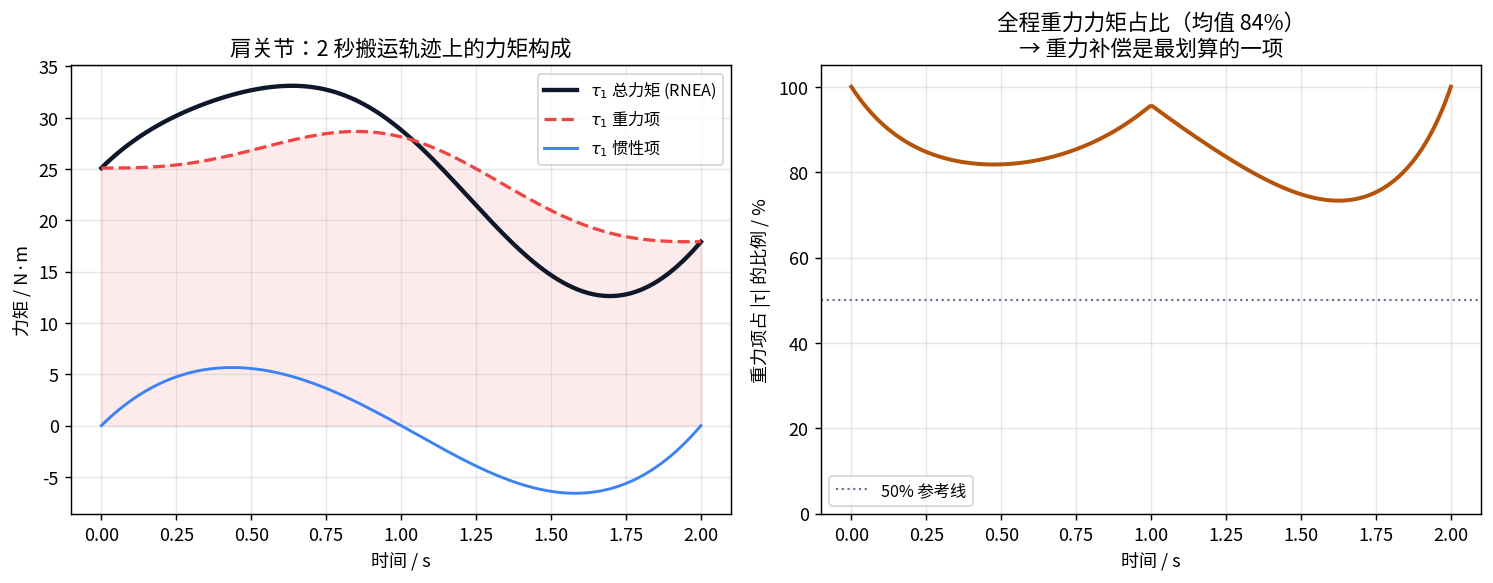
三项里,重力项往往最大——后面你会在实测数据里看到,一条 2 秒的搬运轨迹上,重力力矩平均占全部力矩幅度的 84%。这也解释了为什么工业机械臂最基础的一项功能叫「重力补偿」:先把这 84% 老老实实补上,剩下的控制问题才谈得上精度。
为什么不能只把三项算出来相加
对 2 个关节,把 M、c、g 用符号推导出来是本科习题难度。但真实机械臂有 6 个关节,人形机器人全身有 30~50 个自由度:M 是 50×50 矩阵,c 的每一项都是几百个三角函数的组合。显式推导再代入,公式会长到无法维护,也没法在 1 kHz 的控制周期里算完。
更麻烦的是,M(q) 随构型变化。伸直手臂和弯曲手臂,同一个关节加速起来的「费劲程度」完全不同。控制器如果按固定增益设计,就会在某些姿势下发飘、在另一些姿势下振荡——这是很多机械臂「调好了又不对」的根源。
RNEA 的思路很朴素:不去推导那条巨型公式,而是顺着连杆的物理结构,把力和运动一层一层递推出来。
进阶层
两阶段递推:前向传播运动,后向累加受力
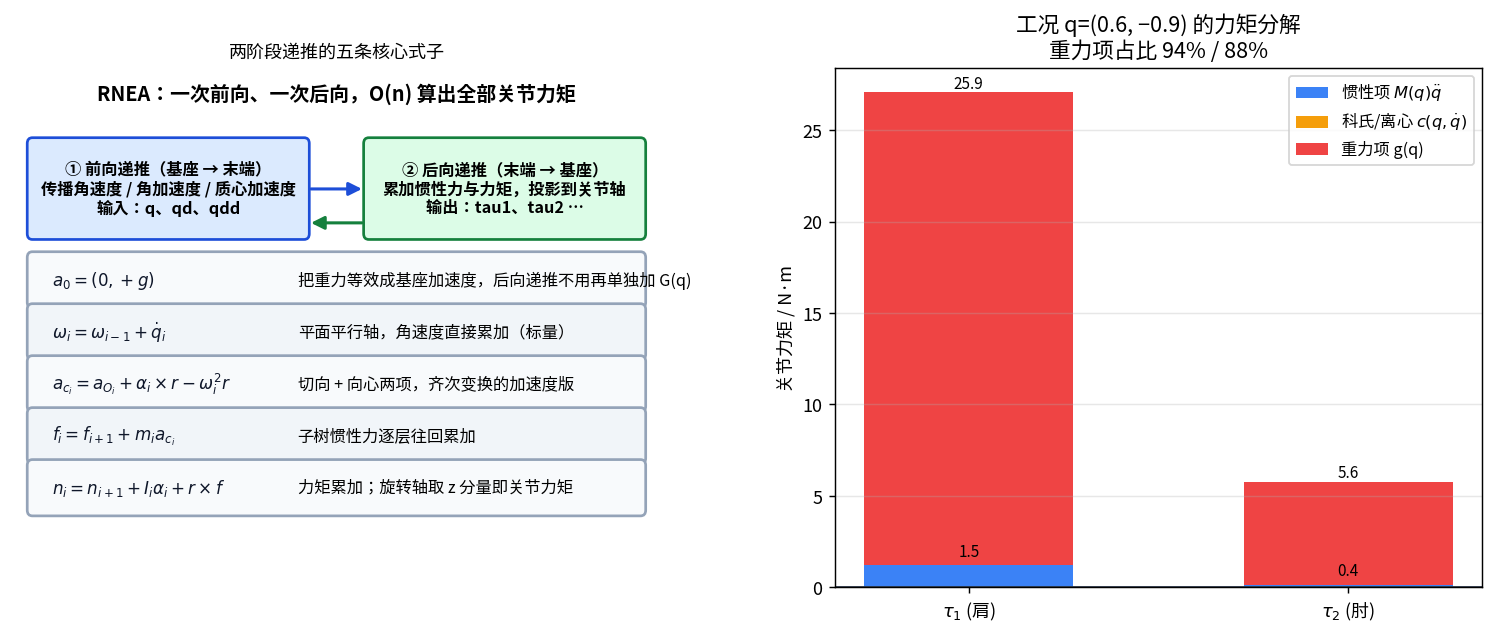
前向递推(基座 → 末端):从已知的基座运动出发,逐根连杆算出角速度、角加速度和质心线加速度。平面 2R 臂所有转轴平行,角速度直接累加:
质心加速度是刚体运动学的标准结果——切向项加向心项:
后向递推(末端 → 基座):从末端连杆开始,把「这根连杆及其下游所有连杆」当成一个整体,累加它需要的惯性力和惯性力矩:
最后把力矩投影到关节转轴上,就是该关节要输出的 τ_i。整个过程每根连杆只访问两次,复杂度 O(n)。
一个漂亮的技巧:把重力塞进基座加速度
注意上面的递推里没有出现重力项 g(q)。这不是遗漏,而是 RNEA 最常用的工程技巧:
把基座看成正以
a₀ = (0, +9.81) m/s²向上加速(等效于重力场反向),这个加速度会随前向递推自动传播到每根连杆的a_c里,后向递推算惯性力时,重力就被「免费」算进去了。
好处是代码里完全没有单独的重力分支,换重力方向、换月球重力、甚至换到加速运动的移动底座上(比如装在 AGV 上的机械臂),只改 a₀ 一行即可。我们脚本实测 q=(0.6, −0.9) 静止悬停(q̇=q̈=0)时,RNEA 输出 (25.8645, 5.6231) N·m,与独立推导的解析重力项 (25.8645, 5.6231) N·m 完全一致——重力确实被递推自动带出来了。
代码:逐句实现 RNEA
下面是 rnea_demo.py 的核心函数,逐句解释。每一行只做一件事,这是这篇代码最重要的编写原则:递推算法的正确性全靠「这一步的输入是上一步的输出」这种可追溯性,一旦把多行压缩成一行矩阵魔法,出错时根本没法定位是哪根连杆算错了。
def rnea(q, qd, qdd, with_gravity=True):                       # (1)
    q = np.asarray(q, float)                                    # (2)
    qd = np.asarray(qd, float)
    qdd = np.asarray(qdd, float)

    p_O = [np.zeros(2)]                                        # (3)
    p_O.append(L1 * np.array([np.cos(q[0]), np.sin(q[0])]))
    p_c = [L1 / 2 * np.array([np.cos(q[0]), np.sin(q[0])])]
    p_c.append(p_O[1] + L2 / 2 * np.array(
        [np.cos(q[0] + q[1]), np.sin(q[0] + q[1])]))

    w = [qd[0], qd[0] + qd[1]]                                  # (4)
    al = [qdd[0], qdd[0] + qdd[1]]
    a_O0 = np.array([0.0, G]) if with_gravity else np.zeros(2) # (5)

    r_O1O2 = p_O[1] - p_O[0]                                   # (6)
    a_O1 = a_O0
    a_O2 = a_O1 + al[0] * np.array([-r_O1O2[1], r_O1O2[0]]) \
           - w[0] ** 2 * r_O1O2
    a_O = [a_O1, a_O2]
    a_c = []                                                    # (7)
    for i in range(2):
        r = p_c[i] - p_O[i]
        a_c.append(a_O[i] + al[i] * np.array([-r[1], r[0]])
                   - w[i] ** 2 * r)

    mass = [M1, M2]                                             # (8)
    inertia = [I1, I2]
    f_next = np.zeros(2)
    n_next = 0.0
    tau = np.zeros(2)
    for i in (1, 0):                                            # (9)
        mi_aci = mass[i] * a_c[i]
        f_i = f_next + mi_aci                                  # (10)
        lever_next = (p_O[i + 1] - p_O[i]) if i + 1 < len(p_O) \
                     else np.zeros(2)
        n_i = (n_next + inertia[i] * al[i]                     # (11)
               + cross2(p_c[i] - p_O[i], mi_aci)
               + cross2(lever_next, f_next))
        tau[i] = n_i                                            # (12)
        f_next, n_next = f_i, n_i                               # (13)
    return tau                                                  # (14)
逐句讲解
- (1) 接口设计:输入是三个长度 2 的序列(位置 / 速度 / 加速度),输出长度 2 的力矩。刻意做成「无状态纯函数」——不缓存、不依赖对象内部状态,这样可以在任何优化循环里被反复调用,也方便做数值差分。
with_gravity是为了验证时能关掉重力。 - (2) 强制转 float 数组:调用方可能传 int、list、numpy 行向量,
np.asarray(..., float)统一成浮点数组,避免整数除法 / 类型提升带来的隐蔽 bug。 - (3) 几何量:
p_O[i]是第 i+1 个关节原点,p_c[i]是第 i+1 根连杆质心。这里用正运动学(第 07 篇)算出各点位置——动力学永远站在运动学的肩膀上。质心取连杆中点,是因为均质细杆假设。 - (4) 角速度 / 角加速度:平面平行轴,直接累加即
ω_i。写成列表而非逐个变量,是为了让后面for i in range(2)能统一索引;这也是把 2 连杆推广到 n 连杆时唯一需要改的地方之一。 - (5) 重力等效:
a_O0 = (0, +G)就是前面说的「基座向上加速」技巧。关掉重力时置零,验证对比用。 - (6) 关节 2 的线加速度:
np.array([-r[1], r[0]])是二维的α × r(z 方向角加速度叉乘平面向量)。- w[0]**2 * r是向心项。这两项一个都不能少,少了任何一项,高速运动时力矩就会错。 - (7) 质心加速度循环:对每根连杆,用「关节原点加速度 + 相对质心的切向项 + 向心项」得到
a_c[i]。写成循环而不是复制两遍,是为了让 2 连杆和 n 连杆的代码形状一致。 - (8) 后向递推初始化:
f_next/n_next代表「末端之外的力/力矩」,物理上末端自由,所以都是 0。tau预先分配,避免循环里动态拼接。 - (9) 倒序遍历
(1, 0):这是后向递推的关键——必须从末端往回算,因为第 i 根连杆要用到第 i+1 根传下来的f_next。 - (10) 力累加:
f_i = f_{i+1} + m_i a_c_i,把子树惯性力逐层往回累加。 - (11) 力矩累加:三项分别是下游力矩、自身转动惯性矩
I_i α_i、质心惯性力对关节的矩,以及下游传来的力对本关节的矩。cross2是二维叉积的 z 分量u_x v_y − u_y v_x。 - (12) 投影取矩:转轴是 z 方向,所以力矩的 z 分量直接就是关节力矩,无需再点乘轴向量(若是三维任意轴,这里要补一次
dot(axis, n_i))。 - (13) 状态传递:把当前层的
f_i / n_i交给上一层,递推得以继续。 - (14) 返回:一次前向、一次后向,
τ全部算出。
编写目的(为什么这样写):这段代码面对的约束不是「跑得快」,而是「可验证、可推广、可教学」。所以刻意用显式的列表和循环、每根连杆一行、不做向量化魔法;真实库(Pinocchio、RBDL)会用空间向量代数(Spatial Vector)把同样六行压成两次矩阵乘,快一个量级,但读起来是另一门语言。本文的目标是让读者能拿着这份代码去对数、去改成 3 连杆、去换成任意重力方向——先让递推结构看得见,再谈优化。
数值验证:这套递推到底对不对
代码里另外用能量法独立推导了拉格朗日解析式(与本递推完全不共用中间量),做了 5 组交叉验证:
| 验证 | 结果 |
|---|---|
随机 2000 组 (q, q̇, q̈),RNEA vs 解析式 |
最大绝对误差 1.42e-14 N·m |
由 RNEA 提取 M(q) 与解析 M 对比 |
误差 3.11e-15,对称性 8.88e-16,特征值 (0.1635, 3.3891) 均为正 |
静止悬停(q̇=q̈=0) |
RNEA 输出 = 解析重力项 = (25.8645, 5.6231) N·m |
功率平衡 τ·q̇ vs dE/dt |
18.771558 W vs 18.771558 W,相对误差 2.30e-11 |
| 质量矩阵条件数随肘角变化 | 始终正定,κ 在 5~42 之间变化 |
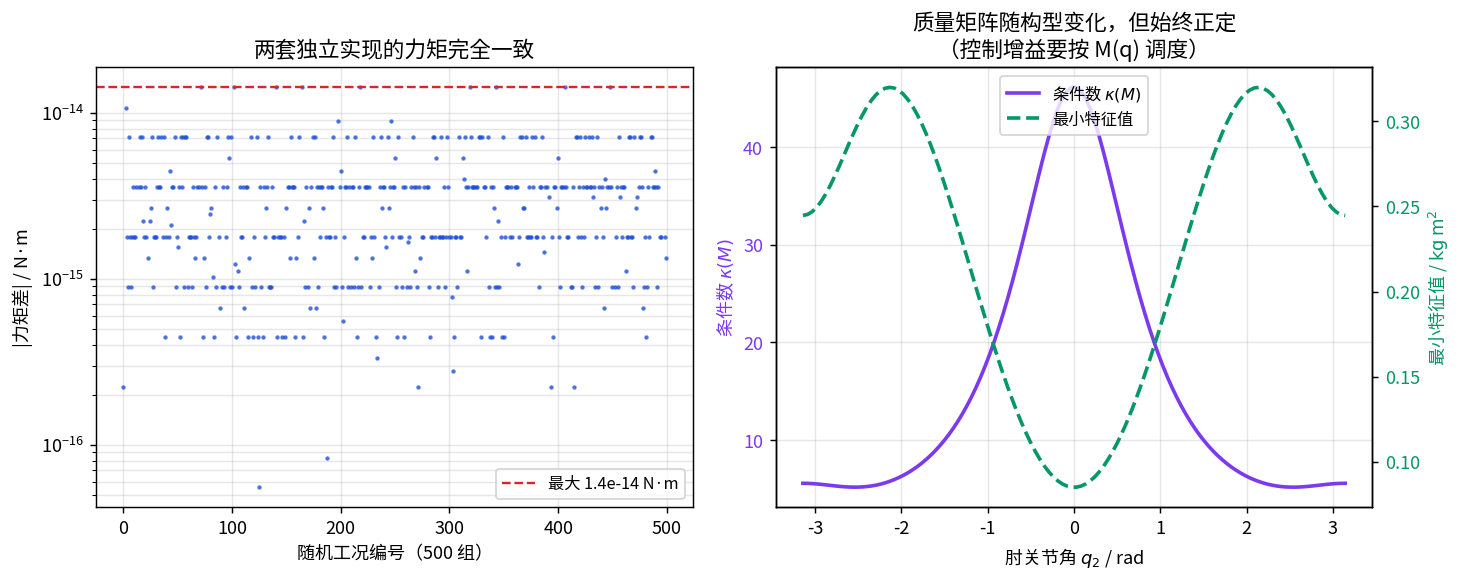
第二个验证特别值得说:用同一份 RNEA 就能提取质量矩阵——令 q̈ = e_j、q̇ = 0、关掉重力,输出的 τ 减去静态力矩,正好是 M 的第 j 列。这是工程上常用的技巧,不必另写一套 CRBA(复合刚体算法)。而右图那条条件数曲线是给控制器设计者的提醒:M(q) 从 5 变到 42,意味着「同一个 PD 增益在手臂伸直和弯曲时的等效刚度差了 8 倍」,所以精密控制必须按构型调度增益,或者干脆做前馈解耦。
工程视角:这套递推在真实系统里出现在哪
1. 重力补偿与拖拽示教。协作机械臂(UR、Franka 一类)让工人直接用手拖动示教时,控制器必须实时把 g(q) 补掉,否则手臂会自己往下坠。实现方式就是每周期调一次 RNEA(令 q̇=q̈=0),把结果作为前馈力矩直接加到电机上。我们实测这条 2 秒搬运轨迹里重力项平均占 84%,补上它之后,剩下的力控回路只需要处理 16% 的动态部分,带宽和精度都好调得多。
2. 碰撞检测(无额外传感器)。用 RNEA 算出「理论上应该需要的力矩 τ_pred」,再读电机实际电流换算出的 τ_meas,两者之差 τ_meas − τ_pred 就是外力矩估计。人一碰机械臂,残差立刻跳变,控制器可以在几十毫秒内停机——这就是协作机器人「碰到人就停」的常见实现,不需要装力矩传感器,但依赖动力学模型的准确度,也是为什么标定质量/摩擦参数那么重要。
3. MPC / 全身控制(WBC)的前馈项。模型预测控制每个周期要预测未来几十步的状态,每一步都要算「这个动作需要多大力矩」,RNEA 被调用成百上千次。这也是 O(n) 递推不可替代的原因:人形机器人 30+ 自由度,如果每步都显式组装 M,根本无法满足 1 kHz 的实时性。第 09 篇讲的 sim2real,其中「执行器模型」这一层 gap,本质上就是策略以为的 τ→加速度 映射和真实 RNEA 算出来的不一致。
4. 仿真器与参数辨识。MuJoCo / Pinocchio 内部都在跑 RNEA 的变体;反过来,用实测的 τ 和运动数据反推连杆质量、质心、摩擦系数,就是动力学参数辨识——递推结构让「每个参数出现在哪一项」变得清晰可解。
5. 一个真实的翻车形态:把连杆当成质点、忽略绕质心转动惯量 I_i。低速时看不出来,一旦关节角加速度大(比如快速启停的分拣机械臂),I_i α_i 这一项能占到 20%~30%,模型少算它,前馈就持续欠补,表现为「高速时跟踪总是慢半拍」。这不是控制增益问题,是动力学模型缺项。
常见问题(FAQ)
问:RNEA 和拉格朗日法算的是同一个东西吗?为什么结果完全一样?
答:是同一个物理量(关节力矩),只是求解路径不同。拉格朗日法从系统总能量出发做符号求导,得到显式的 M(q)q̈ + c + g;RNEA 从每根连杆的牛顿-欧拉方程出发做数值递推。二者由达朗贝尔原理保证等价,本文实测 2000 组随机工况误差仅 1.42e-14 N·m(浮点舍入量级)。差别在工程性:RNEA 是 O(n) 且无需符号推导,拉格朗日法便于做理论分析。
问:为什么质量矩阵 M(q) 会随构型变化?
答:因为 M 描述的是「关节空间的等效惯量」,而连杆到关节的力臂随姿势改变。手臂伸直时,末端负载对肩关节的等效惯量最大;弯曲时部分连杆的转动被「折叠」掉,惯量下降。本文实测 M 的条件数在肘角从 −π 到 π 变化时在 5~42 之间波动,但始终保持正定(特征值恒为正),这保证了动力学方程始终可解。
问:把重力等效成基座向上加速,会不会算错?
答:不会,这是等效惯性力系的标准做法。重力是作用在每个质心上的 m_i g,等效于给整个系统叠一个反向的基座加速度 −g;由于前向递推是线性的,这个加速度会原样传播到每根连杆的 a_c,后向递推的 m_i a_c 自然就把重力项包含进去了。好处是换重力环境只改一行,代价是读代码的人必须知道这个约定,否则会以为漏了重力。
问:RNEA 是「逆动力学」,那「正动力学」是什么?
答:逆动力学是已知运动求力矩(q, q̇, q̈ → τ),用于控制和前馈;正动力学是已知力矩求加速度(τ → q̈),用于仿真。正动力学要解 q̈ = M(q)⁻¹ (τ − c − g),需要显式组装并求逆 M(常用 CRBA + Cholesky),比 RNEA 更贵。所以控制环路偏爱逆动力学,仿真器才不得不做正动力学。
延伸阅读
- 教材:Featherstone, Rigid Body Dynamics Algorithms(空间向量代数的标准参考文献);Lynch & Park, Modern Robotics 第 8 章;Craig, Introduction to Robotics 第 6 章
- 工具:Pinocchio(
rnea/crba接口)、RBDL、Drake - 本专栏相关:第 04 篇 雅可比(力矩与末端力的映射靠
Jᵀ)、第 07 篇 正运动学(递推的几何基础)、第 09 篇 RL sim2real(执行器模型 gap) - 下一篇(第 11 篇):世界模型进机器人——是「预测未来」还是「换个说法做规划」
- 配套代码:
rnea_demo.py,python3 rnea_demo.py --plot可复现全部数字与三张图
完整内容链接(三维空间向量版 RNEA 全程推导、CRBA 组装质量矩阵、自适应参数辨识的完整可用代码):https://blog.csdn.net/2301_81238088/category_13220213.html
完整版每周二更新,订阅后第一时间推送。