13 contact mechanics friction cone
一句话结论:接触不是「给地面加一根弹簧」,而是一组不允许穿透、不允许拉力、切向力有上限的互补约束;机器人仿真里足端发抖、夹爪打滑、接触力调不准,大半源于把这条硬约束近似成了软弹簧,于是约束本身开始振荡。
本文是「动力学与接触」块第 2 篇(主线 M3),承接 第 10 篇 RNEA 与 第 12 篇 为什么被推就倒——上篇讲的「脚底能给多大力矩」在这里有了严格定义。配套代码:
code/contact_demo.py,仅依赖 numpy/matplotlib,--plot可复现文中全部数字与三张图。
直觉层:桌面不会把你吸住
把手掌平压在桌面上,往下用力,桌面对你有一个等大的支持力。现在慢慢抬手——支持力会跟着变小,抬到离开桌面的那一刻,支持力正好变成 0,绝不会变成负的(桌面不会反过来把你手往下拽)。
这件小事里藏着接触力最反直觉的三条规矩:
- 不能穿透:手掌不能跑到桌面里面去;
- 不能拉:接触力只能是推力,不能是吸力;
- 不能凭空产生:只有真的贴上了,才有力。
第 3 条最容易被忽略,却是所有接触求解的核心:力和「贴没贴上」是互相决定的两个未知量,必须一起解。你不知道力多大,因为不知道有没有接触;你不知道有没有接触,因为不知道力会把物体推到哪。这种「二选一、且互相约束」的关系,数学上叫互补条件(complementarity)。
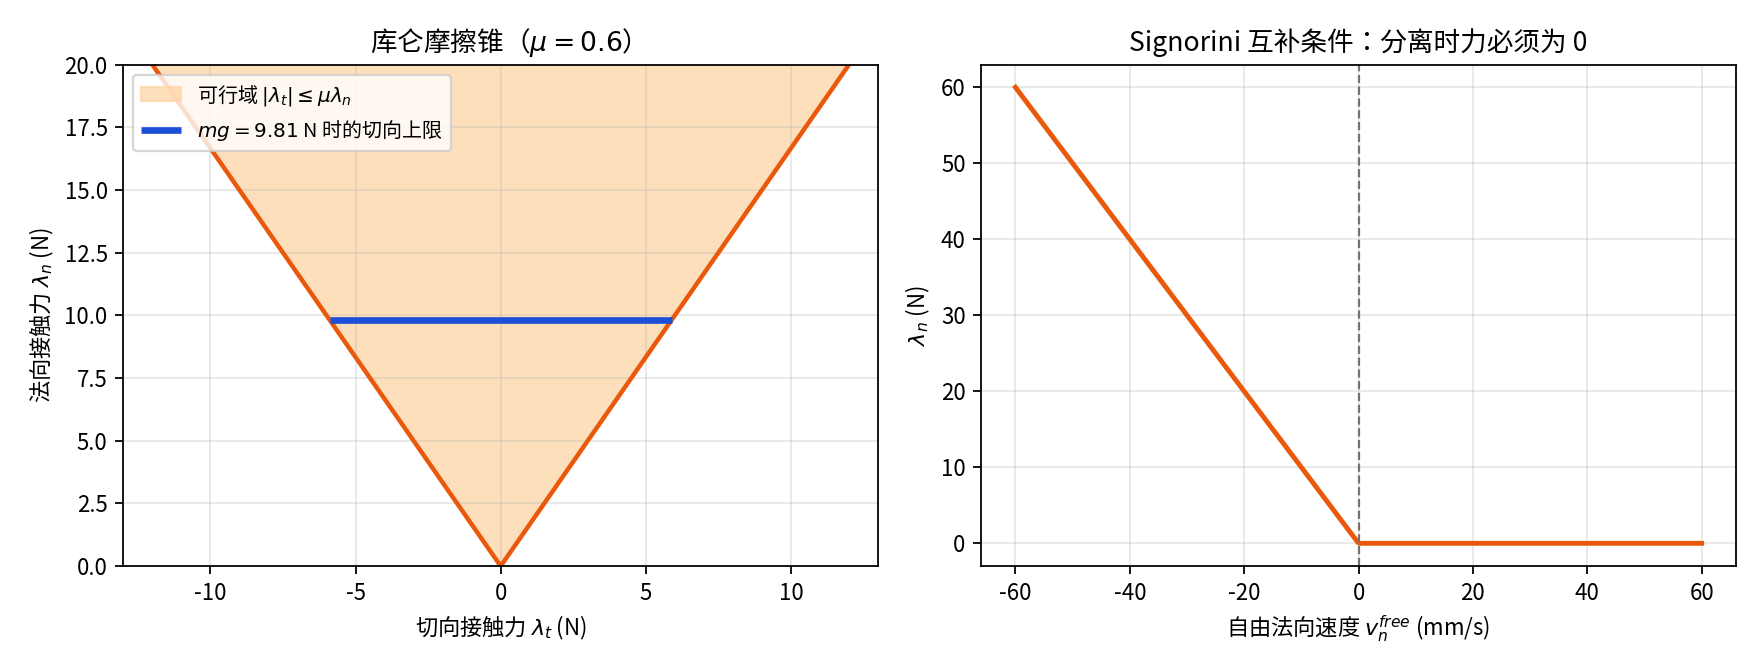
再往手上加一点横向推力,手掌开始要滑。你会感觉到桌面能给一个「抗滑」的摩擦力,但它有上限:压得越紧,抗滑能力越强;压力减半,抗滑能力也减半。这个上限画出来是一个锥——摩擦锥。夹爪抓杯子时要用多大力、人形机器人脚底能抗多大横推、一条腿落地瞬间会不会打滑,全都被这个锥管着。
进阶层:把三条规矩写成方程
设 λ_n 是法向接触力(向上为正),v_n⁺ 是这一时刻算完之后的法向速度(向上为正,向下即趋近地面)。Signorini 条件写成一行:
三个式子分别对应「不穿透、不拉、不凭空」,最后那个乘积为 0 就是「互补」二字:两者里必须至少有一个是 0。要么正在分离(v_n⁺ > 0,则 λ_n = 0),要么保持接触(λ_n > 0,则 v_n⁺ = 0),中间状态不存在。图 13-01 右图那条折线就是它的形状:自由速度为负(要往下穿)时,力线性增长把它顶回去;自由速度为正时,力严格是 0。
切向由库仑摩擦锥约束:
μ 是摩擦系数。锥内是粘滞(接触点不相对滑动),锥面上是滑动,而且摩擦力的方向必须和滑动方向相反(最大耗散)。注意这个锥是「挂」在 λ_n 上的:法向力为零,切向力也必须为零——悬空的物体不可能受摩擦力。
时间步进的做法是:先假装没有地面,用外力算出「自由速度」v_free,再求一个接触力把它投影回可行域。这个「预测 + 投影」的问题就是线性互补问题(LCP)。单个接触点有解析解,多个接触点(人形机器人两只脚、灵巧手五个指尖)就要迭代求解,MuJoCo、Bullet、Drake 的接触求解器都在做这件事。
代码:逐句实现单接触点 LCP
下面是 contact_demo.py 的核心函数,逐句解释。每一行只做一件事,因为互补条件的正确性全靠「先判断分离、再算力、最后裁剪」这个顺序,压成一行矩阵运算就再也没法检查到底是哪一步放进了不该有的力。
def solve_contact_lcp(v_n, v_t, f_n, f_t, m, dt, mu):                # (1)
    v_n_free = v_n + dt * f_n / m                                    # (2)
    v_t_free = v_t + dt * f_t / m                                    # (3)
    if v_n_free >= 0.0:                                              # (4)
        return 0.0, 0.0
    lam_n = -m * v_n_free / dt                                       # (5)
    lam_needed = -m * v_t_free / dt                                   # (6)
    lam_t = np.clip(lam_needed, -mu * lam_n, mu * lam_n)               # (7)
    return lam_n, lam_t                                               # (8)
逐句讲解
- (1) 接口设计:输入是上一时刻的法向/切向速度、本步外力、质量、步长和摩擦系数,输出两个接触力。做成无状态纯函数,是为了能在每个控制周期、每个接触点、每次优化迭代里反复调用。
- (2) 自由法向速度:
v_n + dt·f_n/m,即「假设没有地面,这一步结束时会往哪走」。重力f_n = −mg让它变负,这是产生接触的根本原因。 - (3) 自由切向速度:同理,横向外力(比如机身惯性、被推了一下)都进这一项。
- (4) 互补条件的开关:
v_n_free ≥ 0说明物体正在远离地面,直接返回 0 力。这一行就是λ_n·v_n⁺ = 0的全部实现,也最容易被写漏:漏了它,悬空的物体会被「地面」凭空拉住。 - (5) 法向投影:令
v_n⁺ = v_n_free + dt·λ_n/m = 0,解出λ_n = −m·v_n_free/dt。这就是「恰好把穿透速度消掉」所需的力,一步到位、不需要迭代。因为v_n_free < 0,结果必然为正,天然满足「不能拉」。 - (6) 切向想要的力:假设接触点粘住不动,需要抵消全部自由切向速度,对应的力是
−m·v_t_free/dt。 - (7) 摩擦锥裁剪:
np.clip把上一步的结果截断到[−μλ_n, +μλ_n]。截断发生了,就说明达到滑动边界,多余的力只能让物体滑起来;没截断,就是粘滞。方向自动与v_t_free相反,最大耗散也顺便满足了。 - (8) 返回:法向与切向耦合完毕——注意
λ_t的上限依赖λ_n,所以顺序不能反过来。
仿真主循环用半隐式欧拉(先更新速度、再更新位置),只有两行关键代码:
    v_n += dt * (f_n + lam_n) / M        # (9) 外力 + 接触力一起积分
    z   += dt * v_n                      # (10) 用刚更新的速度推进位置
- (9) 把求出的接触力和重力、周期性载荷一起积分;
- (10) 半隐式(先速度后位置)对带弹簧的系统比显式欧拉稳定得多,是仿真器里最常见的默认选择。
它能实现什么功能:给定任意时刻的运动状态和外力,输出严格满足互补条件与摩擦锥的接触力,是整个接触流水线里「把约束变成力」的那一步。
为什么这样写(编写目的):面对的约束不是「算得快」,而是「约束必须严格成立、且每一行都能单独验证」。真实求解器会用 PGS 迭代、用锥补问题的内点法、把摩擦锥线性化成多边形,快得多也复杂得多;本文选单点解析解,是为了让读者能拿着这份代码去验互补残差、去改 μ、去把 mg 换成任意载荷——先把约束的形状看清楚,再谈求解器的效率。
数值验证:约束到底严不严
代码里对 2000 组随机工况(速度、外力、摩擦系数全随机)逐条检查三个量:
| 验证项 | 实测值 | 要求 |
|---|---|---|
max \|λ_n · v_n⁺\|(互补残差) |
1.329e-12 | 应为 0(浮点舍入量级) |
max (\|λ_t\| − μλ_n)(摩擦锥违反) |
0.000e+00 N | 必须 ≤ 0 |
min v_n⁺(法向穿透) |
−4.441e-16 m/s | 必须 ≥ 0 |
第二组验证是「推得动推不动」:一个 1 kg 的块压在地上(μ=0.6),水平推力从 0 扫到 10 N。解析临界值是 μmg = 5.8860 N,扫描实测第一个出现滑动的点是 5.8870 N(扫描步长 0.001 N,吻合到步长内)。临界之前块纹丝不动,之后开始加速滑走——图 13-03 右图那条折线就是这个分界。
为什么会抖:把硬约束换成弹簧之后
现在把地面换成惩罚法(软接触):允许物体陷进去一点,陷得越深,弹簧顶回来的力越大,λ_n = k·penetration + c·(−v_n)。这是很多仿真器和足端力控里最常见的近似,因为它连续、可微、实现只要三行。
给它叠加一个 8 Hz 的机身高低起伏载荷(步态频率量级,幅值 3 N),看同一个 1 kg 块在 0.1–0.4 s 里的表现:
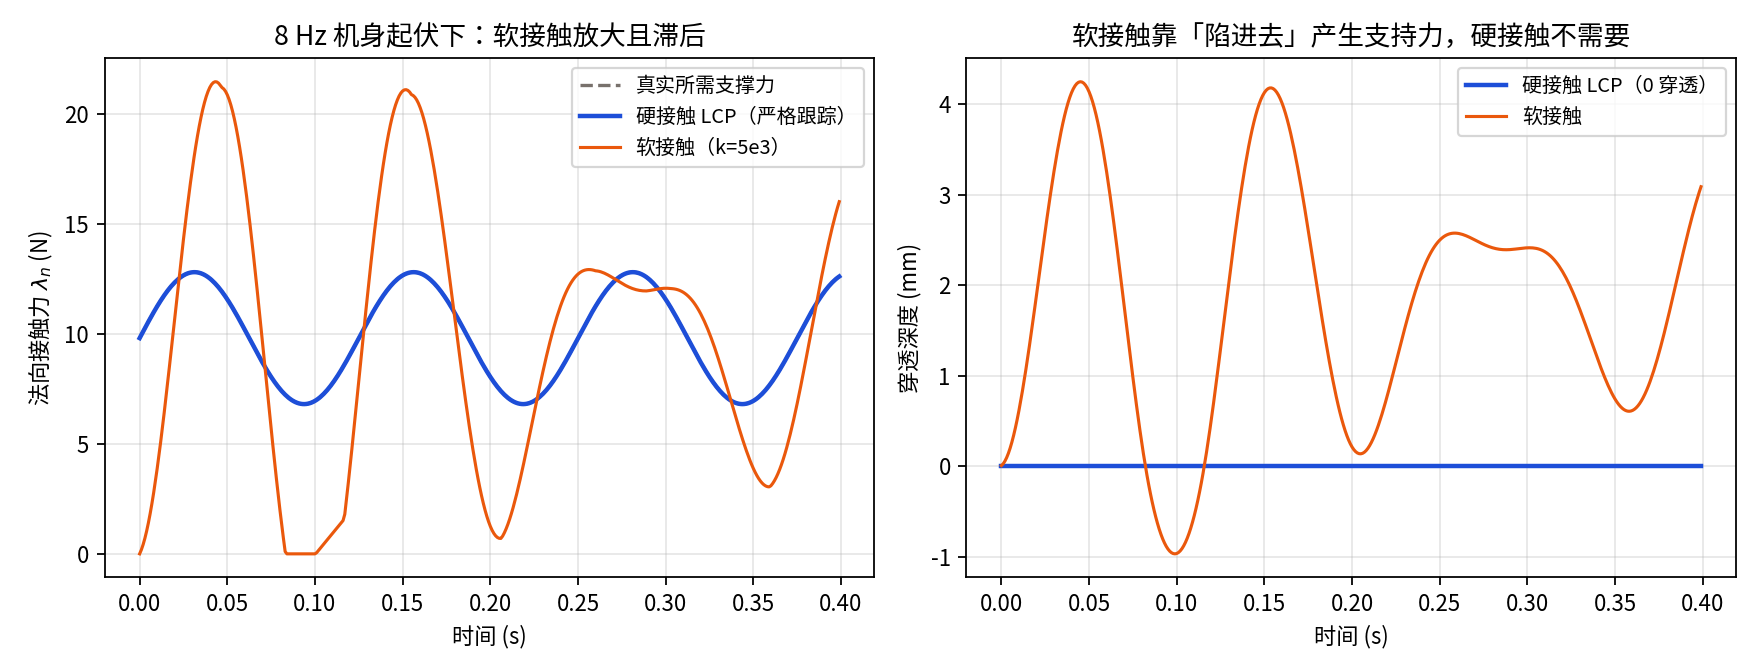
实测结果:采用硬约束 LCP 时,法向力跟踪 RMS 为 9.890e-16 N(浮点舍入量级),最大穿透 0 mm,力峰值 12.810 N;换成软接触(k=5e3)后,同一区间的跟踪 RMS 变成 4.011 N,稳态穿透 1.8349 mm,力峰值升到 21.469 N。
软接触的力被放大、相位滞后,甚至在某些时刻掉到 0——那一刻足端其实离开了地面,随后又砸回来。右图里穿透深度出现负值,就是这种「跳起—落下」的痕迹。放到腿式机器人身上,就是足底力周期性振荡、接触判定反复翻转、机体表现为肉眼可见的高频抖动;放到力控打磨上,就是工件表面出现振纹。几条建模路线各自的取向与选型理由,完整版按实测展开。
更麻烦的是刚度怎么选都不对。固定阻尼比 0.1,扫描接触刚度:
| k (N/m) | 力跟踪 RMS (N) | 稳态穿透 (mm) |
|---|---|---|
| 2 000 | 9.766 | 4.1329 |
| 5 000 | 4.011 | 1.8349 |
| 10 000 | 2.235 | 0.9483 |
| 20 000 | 1.492 | 0.4886 |
| 50 000 | 0.791 | 0.1943 |
| 100 000 | 0.405 | 0.0978 |
| 200 000 | 0.173 | 0.0490 |
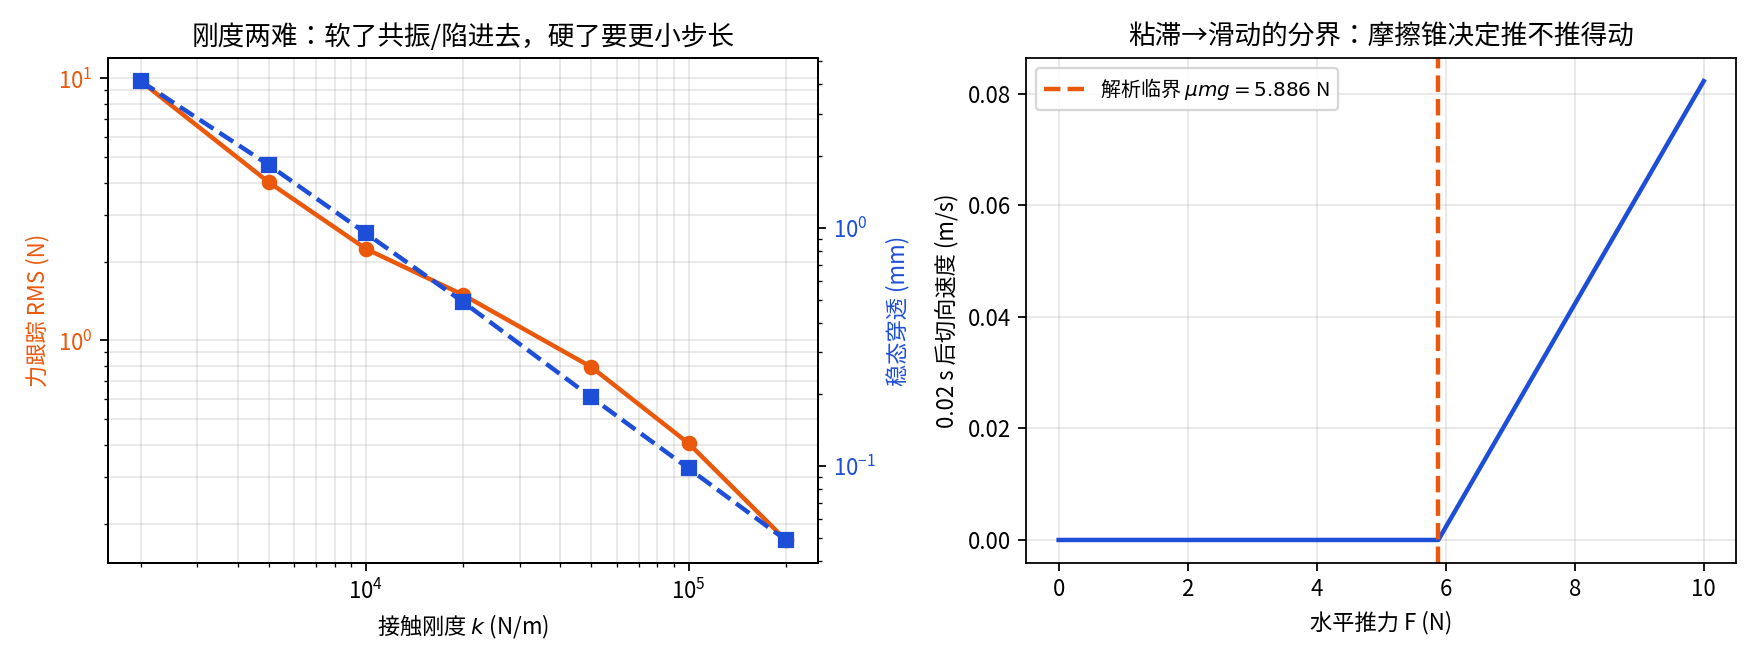
变软就陷得深、还容易撞上结构固有频率被共振放大;变硬跟踪是好了,却带来数值刚性:k = 2e5 时把积分步长从 1 ms 放大到 5 ms,法向力峰值从 18.424 N 炸到 128.9 N,而同一条件下硬约束 LCP 的峰值始终是 12.81 N 左右(1 ms: 12.810 N,5 ms: 12.804 N),完全不受步长影响。也就是说,软接触把「物理约束」换成了「需要配合步长调参的数值参数」——这正是接触调不准的根源。
工程视角:这条约束出现在哪
1. 夹爪抓取的力下限。要抓起一个 m 的物体,靠摩擦夹住时所需法向夹紧力至少是 mg/(2μ)(两指对夹)。μ 估计偏大,实际就会打滑;物体表面有油、指尖是软的,μ 还会随接触面积变。第 06 篇讲灵巧手时提到的「抓不稳」,底层就是摩擦锥的可行域不够大。
2. 腿式步态与 ZMP。第 12 篇说「ZMP 必须留在支撑面内」,其严格版本就是:所有足底接触力必须落在各自的摩擦锥里,且合力矩与惯性力平衡。落地瞬间若足端有横向速度,λ_t 被锥面裁剪,多余能量只能靠滑一小段或踝关节力矩吃掉——这就是机器人落地会「蹭一下」的原因。
3. 无人机降落与着地检测。多旋翼落地判据常用「垂向速度归零 + 支持力出现」。若用软接触做仿真,落地瞬间弹簧储能会把机体弹起来,控制器误判成「又飞起来了」,于是反复加减油门——这是仿真里降落抖动、真机上没有的经典 gap。
4. 工业臂的打磨/装配力控。让机械臂以恒定力压住工件,接触刚度、环境刚度、控制器带宽三者耦合。把环境当成硬约束做混合力位控制,比调一堆弹簧参数稳得多;反过来,若仿真里把环境刚度设得远高于真机,sim2real 时力控增益就会整体偏激进。
5. 碰撞检测与仿真器接触参数。MuJoCo 走软接触路线(连续可微,便于优化与 RL),Bullet/Drake 提供硬约束 LCP 路线;两者在可微性、约束严格程度和步长敏感度上取向不同,但都必须把接触刚度、阻尼、时间步显式写进实验配置并报告,否则跨仿真器复现时数字对不上。第 09 篇 sim2real 的「接触模型」gap 就在这里,四条路线的实测对比放在完整版。
常见问题(FAQ)
问:为什么接触力不能是负的?地面把我往下拉不就是负的吗?
答:接触是单侧约束,两个物体只能互相推、不能互相拉,除非有胶水或吸附装置。λ_n ≥ 0 就是这条物理事实。若算出来负值,说明模型在「吸」物体,等价于凭空造能量,仿真会立刻发散。摩擦锥的 |λ_t| ≤ μλ_n 也依赖它:法向力为零时切向力必须为零,悬空的物体不可能受摩擦力。
问:互补条件里为什么用乘积等于 0,而不是「接触时力大于 0」?
答:因为「是否接触」本身是未知量,需要用一个式子把两种情形统一起来:λ_n ≥ 0、v_n⁺ ≥ 0、λ_n·v_n⁺ = 0 三者联立,恰好只允许「分离且无力」和「接触且速度为零」两种状态。写成乘积形式后,多接触点问题就能整体化成 LCP 交给求解器,不需要枚举 2ⁿ 种接触组合。
问:既然软接触会抖,为什么很多仿真器还在用?
答:因为软接触连续可微,梯度能一路传回策略网络,做基于优化的轨迹规划和强化学习时非常方便;硬约束的互补条件是分段、不可微的。代价就是本文实测的穿透、力放大和步长敏感。工程上的做法是把接触刚度、阻尼、时间步一起写进实验配置并报告,避免「换个版本结果就变了」。不同建模方式的取舍与实测对比,完整版里展开。
问:摩擦系数 μ 在真实机器人上怎么取?
答:它不是材料常数,而是「材料对 + 表面状态 + 接触面积 + 速度」的综合结果,橡胶足底在干湿地面上能差好几倍。工程上通常先取一个保守下限做规划(保证不打滑),再用力/力矩残差在线估计并更新;把 μ 当成固定常数直接写死,是抓取和步态翻车的高频原因。
延伸阅读
- 教材:Featherstone, Rigid Body Dynamics Algorithms 第 11 章(接触与 LCP);Lynch & Park, Modern Robotics 第 12 章(摩擦锥与抓取)
- 文献:Vukobratović & Stepanenko, 1972(ZMP);Stewart & Trinkle, 1996(时间步进 LCP)
- 工具:MuJoCo 文档「Contact」章节、Pinocchio
contact模块、DrakeMathematicalProgram的互补约束 - 本专栏相关:第 10 篇 RNEA(接触力最终要由动力学折算成关节力矩)、第 12 篇 平衡(摩擦锥决定脚底力矩上限)、第 09 篇 sim2real(接触模型 gap)
- 下一篇(第 14 篇):复现一篇机器人论文,真实成本是多少
- 配套代码:
contact_demo.py,python3 contact_demo.py --plot复现全部数字与三张图
完整内容链接(多点接触 LCP 的迭代求解、三维摩擦锥线性化、四种接触建模方式实测对比与选型理由、足端抖动完整可用代码):https://blog.csdn.net/2301_81238088/category_13220213.html
完整版每周二更新,订阅后第一时间推送。