07 forward kinematics dh poe
本文是「运动学」系列第 2 篇(主线 L2)。前置阅读:第 01 篇 SE(3) 位姿表示、第 04 篇 雅可比。配套代码:
code/fk_demo.py,文中所有验证数字都可用脚本复现。
直觉层
一个方向有公式,一个方向没有
机器人学里有两类问题长得很像,难度天差地别:
- 正运动学(FK):已知所有关节角
q,求末端在哪 —— 有闭式公式,代入就算; - 逆运动学(IK):已知末端想去哪,求关节角 —— 一般没有通用闭式解,只能数值迭代(下一篇的主题)。
为什么不对称?因为 FK 本质是多项式求值:连杆长度乘上 cos/sin 再累加,代入即得。IK 是多项式求根:把 FK 方程反着解,未知数躲在三角函数里,次数一高就没有求根公式。这个不对称决定了工程分工:FK 便宜到每个控制周期都算几千遍,IK 贵到要专门规划。
给连杆装坐标系,还是给关节装"旋转轴"
同一个 FK,业界有两套建模哲学:
| DH 参数(Denavit–Hartenberg) | PoE(Product of Exponentials) | |
|---|---|---|
| 核心动作 | 给每个连杆装一个坐标系,用 4 个参数描述相邻坐标系的关系 | 不装坐标系,把每个关节写成"绕一根固定的螺旋轴转 q 弧度" |
| 末端 | 4×4 齐次矩阵连乘 | 旋量矩阵的指数积 |
| 生态 | 老教材(Craig)与多数机器人学课程 | Pinocchio、Drake 等现代库的底层 |
两套语言描述的是同一条臂,算出来的末端必须一模一样——这正是本文验证 [V] 要证明的事。理解"为什么等价",比背任何一套参数表都重要。
进阶层
DH:四个参数与那个经典的平移列陷阱
平面臂是 DH 的最简情形:每个关节只需 2 个参数——关节角 θᵢ 和连杆长 aᵢ(d、α 为零)。基本矩阵:
注意平移列是 (aᵢcosθᵢ, aᵢsinθᵢ),不是 (aᵢ, 0, 0)。这不是排版细节,是我本周写演示代码时真实踩到的坑:
踩坑实录:第一版我把平移列写成了
(a, 0, 0)——直觉上"沿 x 平移 a"嘛。结果 DH 算出的末端和累计角公式差了 0.4 m。原因:矩阵Rz(θ)·Tx(a)作用在原点上,平移发生在世界系里,连杆永远指向世界 x 方向;而正确的 DH 里,连杆必须被当前关节的转角一起旋转,指向θ累计后的方向。一字之差,物理意义完全不同。
修正后,矩阵连乘 A₁A₂A₃ 与"累计角"公式(每段连杆按 q₁+…+qᵢ 方向累加)严格相等——这就是 DH 的本质:用坐标系语言把"连杆方向 = 转角累加"这件事写成了机械的矩阵乘法。
PoE:把每个关节写成一根指数
PoE 不给连杆装坐标系,只问一个问题:第 i 个关节单独转 1 rad/s 时,整条臂怎么动? 对绕 z 轴、穿过点 oᵢ 的转动关节,这根"螺旋轴"由 6 维旋量描述:
ω 是转轴方向,v 编码"轴离原点多远"。关节转 qᵢ 弧度的贡献就是矩阵指数 exp([Sᵢ]qᵢ),有闭式解(见下面代码 (9)–(12))。整条臂的末端:
M 是零位(所有关节角为 0)时的末端位姿。三个指数从左往右乘,每个关节的旋量轴都写在固定的基座系里——这就是 PoE 最大的工程卖点:换零位、改构型,旋量轴不变;而 DH 参数会跟着坐标系约定整表重算。
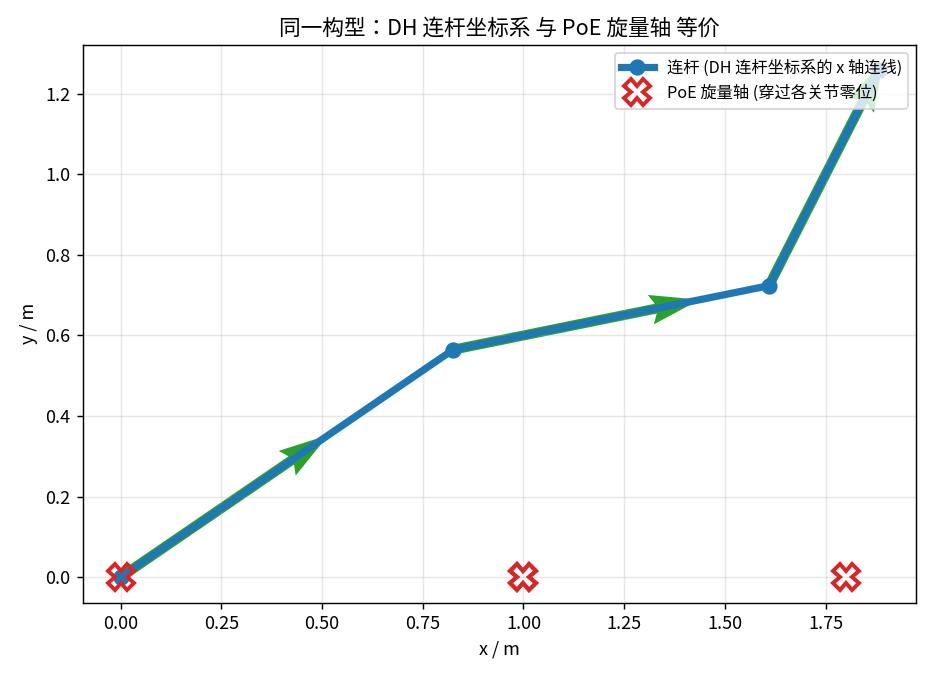
图1:同一条平面 3R 臂(连杆 1.0 + 0.8 + 0.6 m)、同一构型 q=(0.60, -0.40, 0.90)。绿色箭头是 DH 连杆坐标系的方向,红色叉号是 PoE 旋量轴与纸面的交点(即各关节零位位置)。两种语言,一条臂。数据来自 code/fk_demo.py。
一致性验证:建模的第一道关
三种写法(累计角、DH 矩阵、PoE)在 500 组随机构型下对比:
[V] 500 组随机构型下 三种FK 末端位置最大互差 = 1.01e-15 m
[V] 示例构型 q=(0.60, -0.40, 0.90)
    累计角 末端 = [1.8815 1.2583]
    DH     末端 = [1.8815 1.2583]
    PoE    末端 = [1.8815 1.2583]
1e-15 就是浮点乘法的本底噪声——三条完全独立的实现路径收敛到同一个数。第 04 篇讲过"解析雅可比 vs 数值雅可比"的对照是排查手段,FK 这关同理:任何新建模的臂,先跑这个一致性测试再谈别的。对不上,九成是坐标系约定或平移列(见上文踩坑)。
FK 最直接的应用之一是把工作空间画出来。图2 是 200 万组随机构型的末端落点密度:
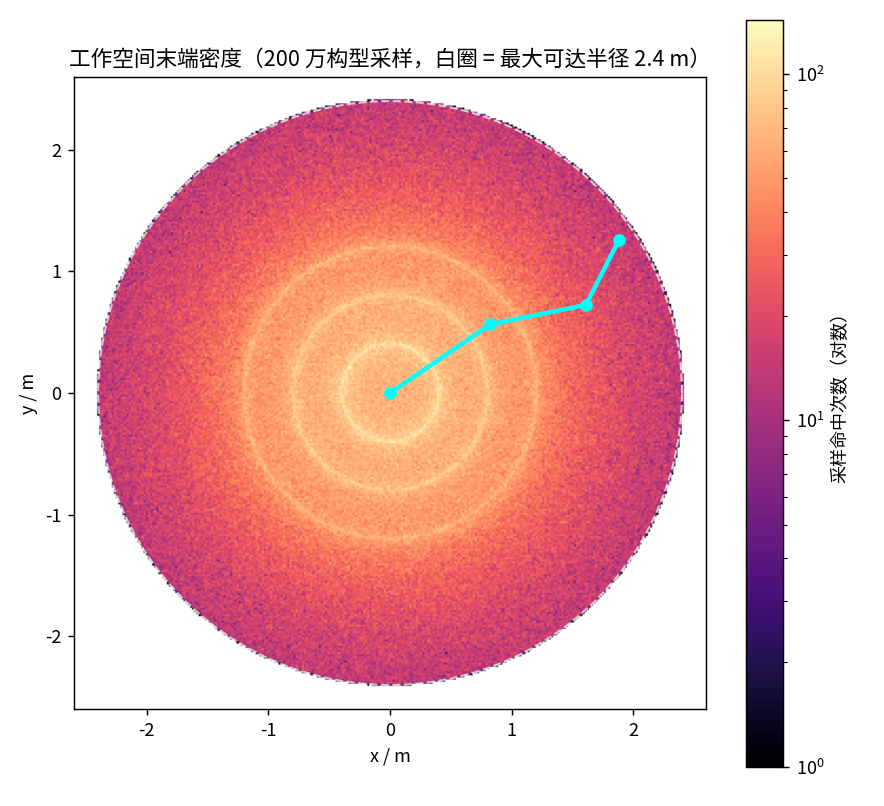
图2:亮区 = 末端更常到达。外圈白虚线是最大可达半径 L₁+L₂+L₃ = 2.4 m;圆心附近最亮,因为折叠构型能从更多方向到达同一区域。青色折线是图1 的示例构型。数据来自 code/fk_demo.py。
核心代码逐句精讲
从 fk_demo.py 里抽出最值得吃透的部分:DH 基本矩阵与旋量指数。
_dh:DH 基本矩阵(平面情形)
def _dh(theta, a):                       # (1)
    c, s = np.cos(theta), np.sin(theta)  # (2)
    return np.array([[c, -s, 0, a * c],  # (3)
                     [s,  c, 0, a * s],  # (4)
                     [0,  0, 1,    0 ],  # (5)
                     [0,  0, 0,    1 ]]) # (6)
- (1) 输入:关节角
θ、连杆长a(平面臂d=0, α=0,四参数退化为二)。 - (3)(4) 平移列写的是
a·cosθ, a·sinθ——即Rz(θ)·Tx(a)的乘积结果。编写目的:保证连杆被当前关节转角旋转。写成(a, 0, 0)就复现本文开头的踩坑。 - (3)–(6) 上左 3×3 是旋转,末列是平移——齐次变换的标准布局。
_screw_exp + fk_poe:PoE 的指数与连乘
def _screw_exp(S, th):                                   # (1)
    w, v = S[:3], S[3:]                                  # (2)
    R = _exp_rot(w, th)                                  # (3)
    G = (np.eye(3) * th                                  # (4)
         + (1 - np.cos(th)) * _skew(w)                   # (5)
         + (th - np.sin(th)) * _skew(w) @ _skew(w))      # (6)
    T = np.eye(4)                                        # (7)
    T[:3, :3] = R                                        # (8)
    T[:3, 3] = G @ v                                     # (9)
    return T                                             # (10)

def fk_poe(q):                                           # (11)
    T = np.eye(4)                                        # (12)
    for i in range(3):                                   # (13)
        T = T @ _screw_exp(_S[i], q[i])                  # (14)
    T = T @ _M                                           # (15)
    return T[0:2, 3]                                     # (16)
- (2) 旋量拆成角速度部分
w与线速度部分v。v = -ω×oᵢ(见_S的构造),编码关节轴的位置。 - (3) 转轴方向
w的旋转部分:Rodrigues 公式(第 01 篇的exp_so3同源)。 - (4)–(6) 矩阵指数的平移部分闭式解
G(θ):θI + (1−cosθ)[ω]× + (θ−sinθ)[ω]ײ。编写目的:避开数值积分/泰勒截断,一次算准。 - (9) 平移 =
G(θ)v——线速度部分经"指数积分"变成位移。 - (12)–(14) 从单位阵出发,逐个左乘每个关节的指数——对应公式
T = e^{[S₁]q₁}e^{[S₂]q₂}e^{[S₃]q₃}。注意所有旋量轴_S都写在固定基座系里,与q无关。 - (15) 乘零位位姿
M(末端在零位时的位置),完成整条链。 - (16) 平面问题取
x, y两行即末端位置。
逐句讲解原则与第 01/04 篇一致:核心函数逐行精讲,
fk_cum(三行累加)与绘图、采样代码只讲结构。完整脚本见仓库,--plot出图。
三个真实场景
1. 工业机械臂标定:DH 参数表是资产。 出厂说明书里的 DH 参数和真机总有偏差(装配误差、减速器柔顺、运输磕碰)。高精度工况(激光加工、航空制孔)要做运动学标定:用激光跟踪仪测一组末端真实位姿,反解修正 DH 参数。标定精度直接决定绝对定位精度——从 ±1 mm 级修到 ±0.1 mm 级是常规操作。而标定算法的第一步,就是实现一个参数化的 FK(本文的矩阵连乘就是原型),把"误差 = 测量位姿 − FK(q)"往零里压。
2. 产线布局与选型:工作空间密度图。 图2 这种 FK 采样图是产线工程师的日常工具:工件放哪个位姿可达?上下料口开在臂展的什么位置?两台臂的公共工作区会不会干涉?密度图比"最大臂展 2.4 m"这个单一数字有用得多——边界附近密度骤降(奇异区,第 04 篇讲过),实际可用的甜区在中等半径。选型时把候选型号各跑一遍采样,甜区大小一目了然。
3. 人形机器人与多体链:为什么现代库用 PoE。 人形机器人 30+ 自由度,每个 1 kHz 控制周期要做几十次全身 FK(状态估计、WBC 任务雅可比、碰撞检查各要一遍)。PoE 形式的 FK 对 q 求导最方便——速度级雅可比直接从旋量轴导出(第 04 篇的几何雅可比就是它的切片),不用对坐标系约定做符号微分。这就是 Pinocchio、Drake 把 PoE 做成底层的原因:不是 PoE "更准"(三者都是 1e-15 一致),而是它对下游的求导、优化、自动微分最友好。
工程视角
- 约定自查清单:拿到任何一份 DH 表,先确认三件事——角度是相对角还是绝对角、
z轴朝向、θ与d哪个是变量。第 04 篇的"雅可比对不上"事故,一大半根源在这三项。 - 平移列写法是 DH 实现的第一坑:背下"平移列 =
a·(cosθ, sinθ)"这个形状,看到(a, 0, 0)直接怀疑。 - 一致性测试是标准动作:三种独立实现互查(本文
[V]),加上第 04 篇的解析/数值互查,构成运动学代码的最低验证组合。
延伸阅读
- 教材:Lynch & Park, Modern Robotics 第 3–4 章(PoE 的标准讲法,免费 PDF 官方提供);Craig, Introduction to Robotics 第 3 章(经典 DH)
- 工具:Pinocchio(快速 rigid body dynamics 库,PoE 底层)、Drake
- 下一篇(第 08 篇):逆运动学——数值 IK、阻尼最小二乘与冗余自由度的零空间
- 配套代码:
fk_demo.py,仅依赖 numpy/matplotlib,--plot出图
完整内容链接(DH 完整四参数推导、PoE 指数闭式解全程推导与完整可用代码):https://blog.csdn.net/2301_81238088/category_13220213.html
完整版每周二更新,订阅后第一时间推送。